软件使用说明
1. 程序安装
1.1 安装包
当前资料提供 v1.1.39.apk。下载文件及标定媒体见软件包。
1.2 主程序安装
- 务必保持 PICO 4 Ultra 的系统为最新版本。
- 在电脑上下载并解压最新安装包。
- 使用通信线连接 PICO 4 Ultra 与电脑。
- 在电脑中打开
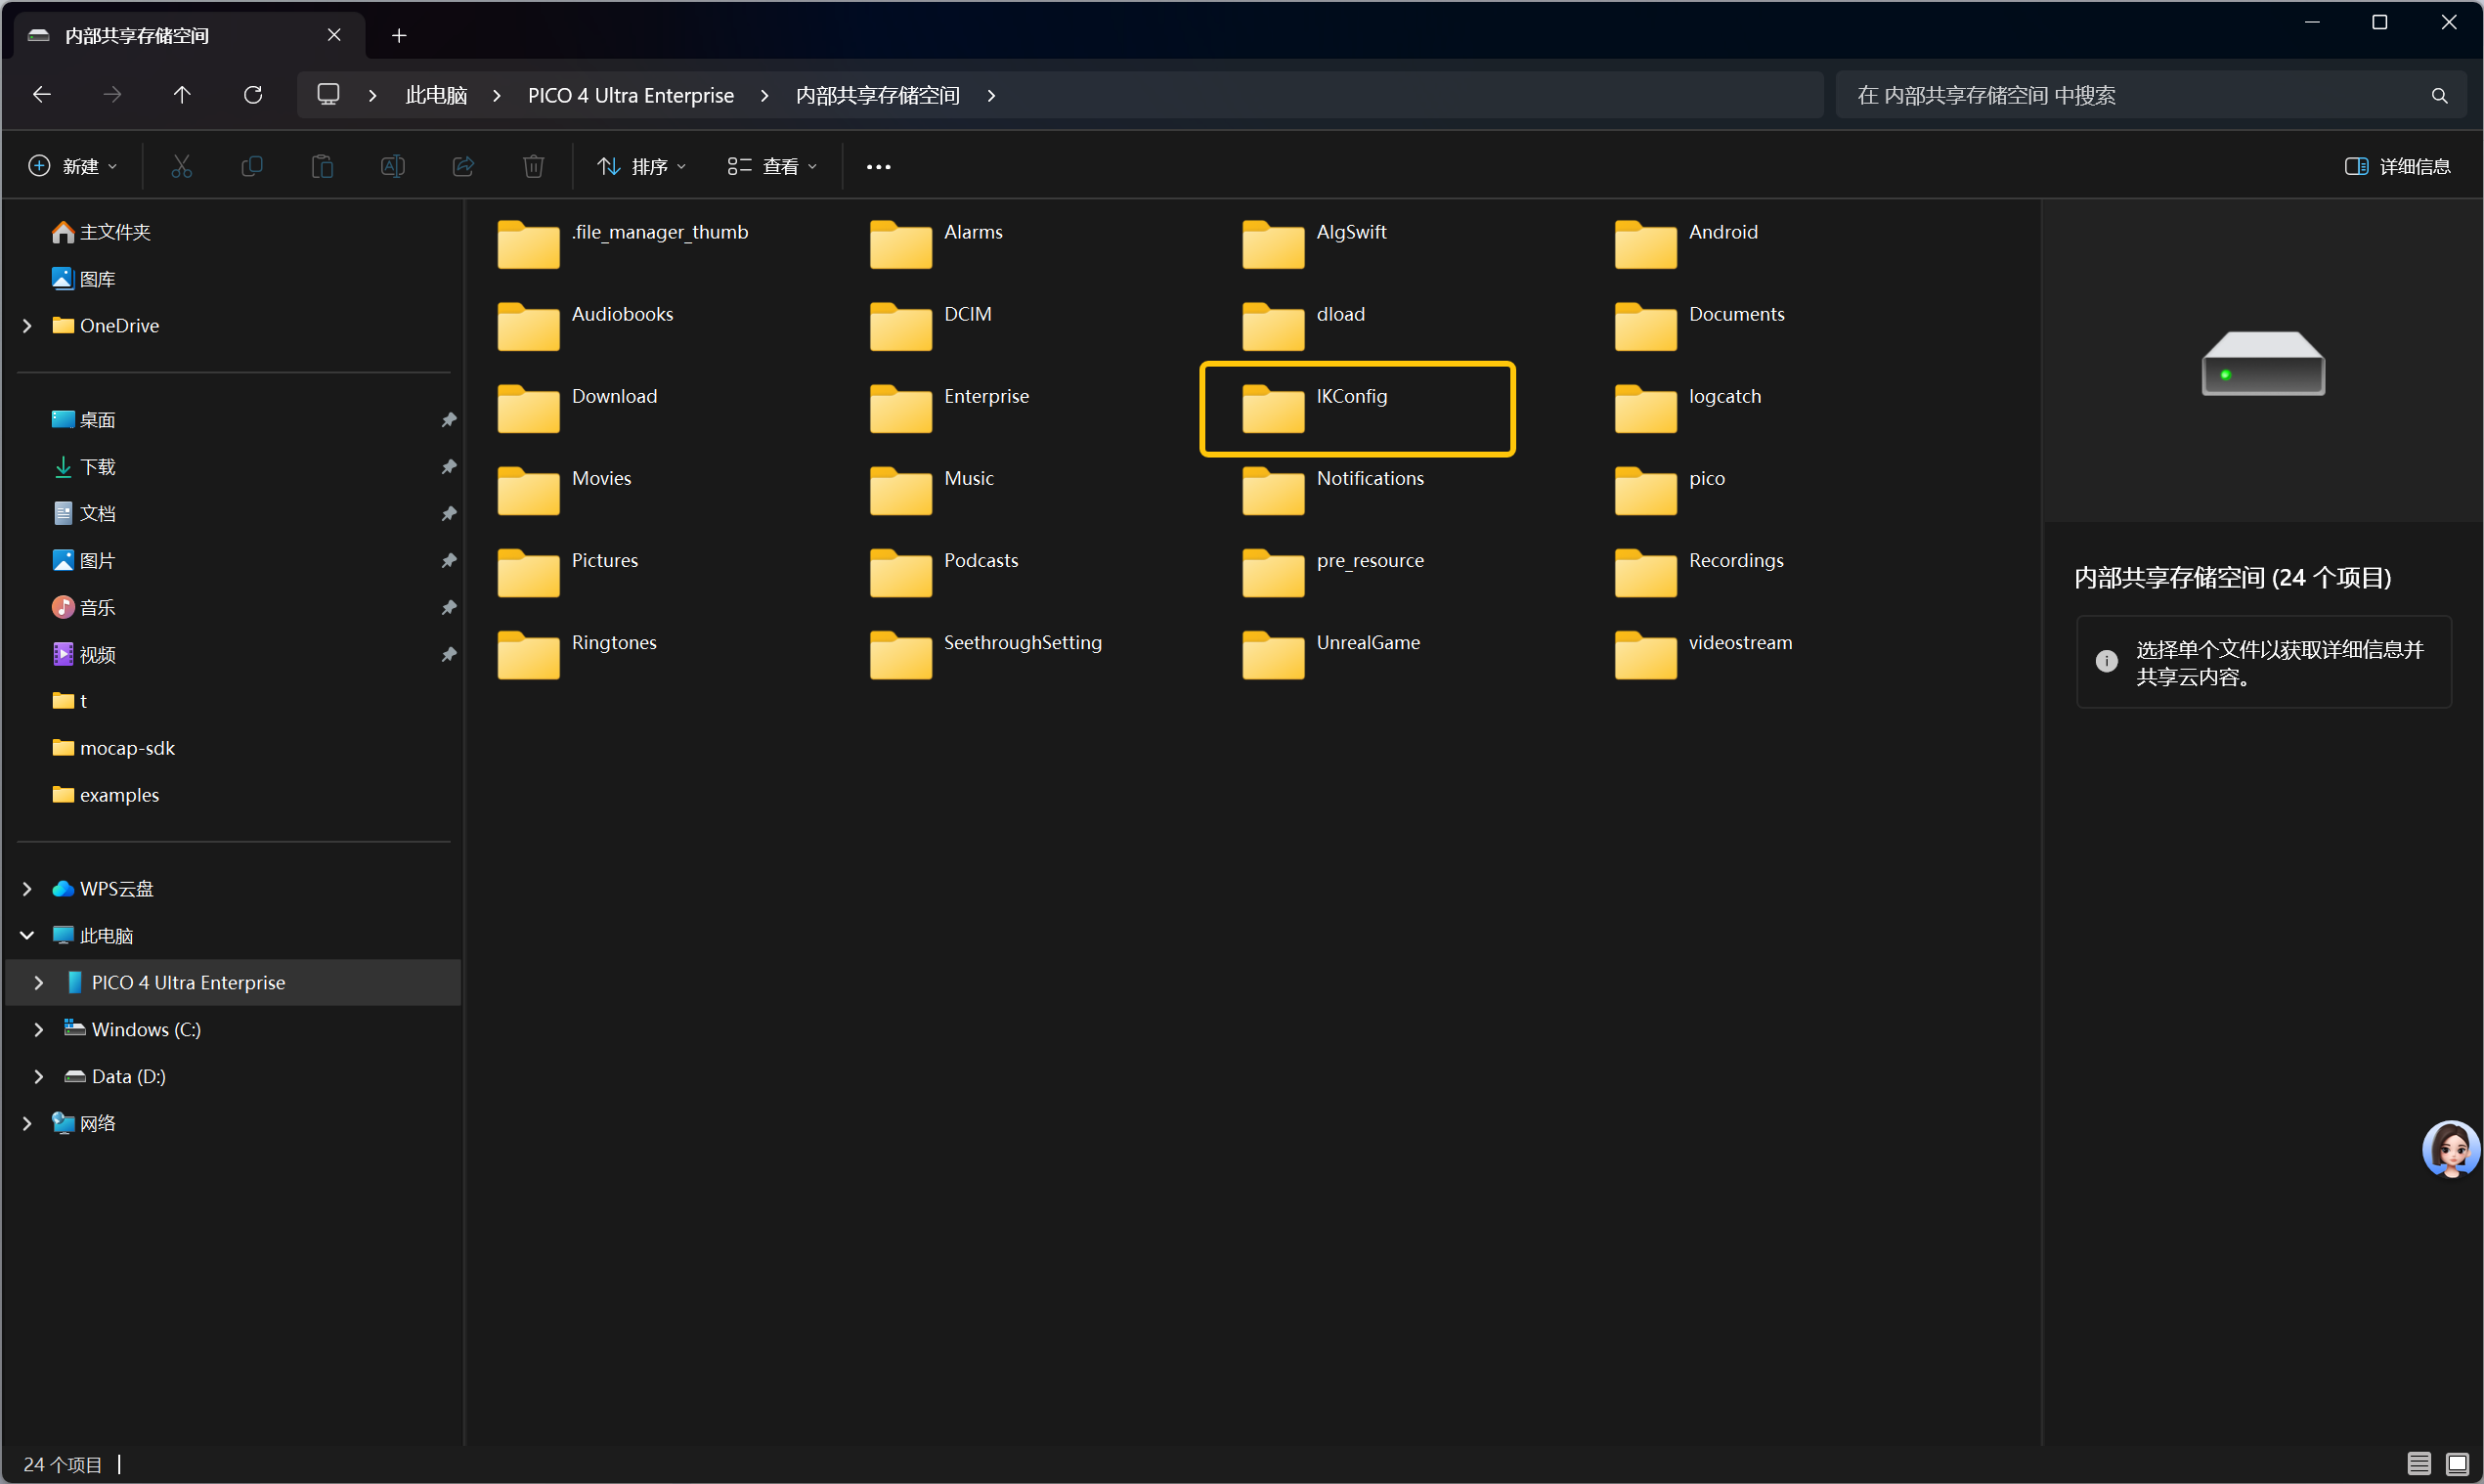
此电脑\PICO 4 Ultra\内部共享存储空间,将解压后的安装包放入设备。
1.3 安装应用
打开 PICO 4 Ultra,进入文件管理,找到安装包并点击安装。
1.4 异常闪退处理
如果不是第一次安装程序并且出现闪退,请先删除上次的配置文件夹 IKconfig,再重新打开应用。
2. 手套
2.1 手套说明
手套指示灯
状态指示灯:
- 正常电量:绿灯闪烁。
- 低电量:红灯闪烁。
- 异常状态:蓝灯闪烁。
电源指示灯:
- 充电中:红灯常亮。
- 充电完成:灯光关闭。
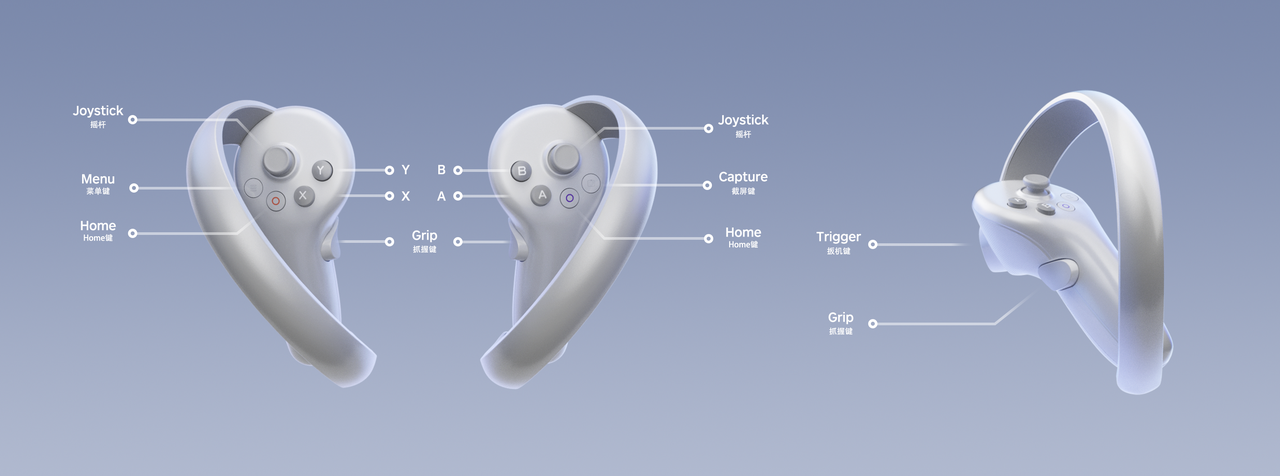
遥操作 APP 快捷键盘定义
2.2 设备穿戴
穿戴注意
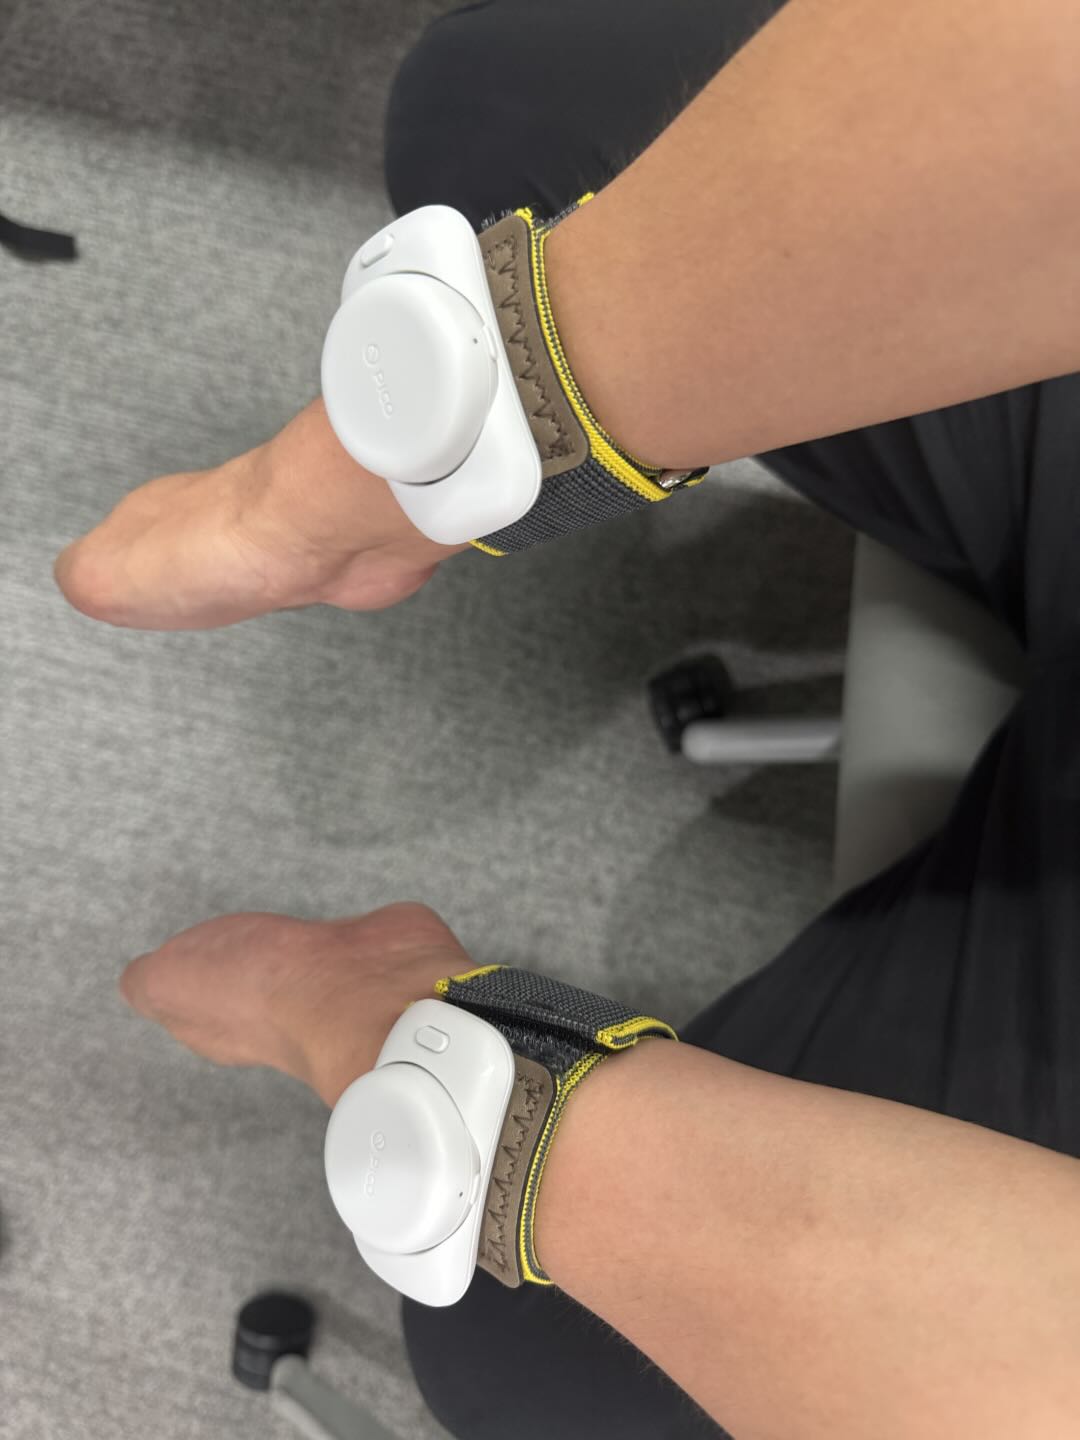
穿戴 VR Tracker 时,务必保证上身两个 Tracker 的灯朝向手臂方向,下半身三个 Tracker 的灯朝向地面;手腕 Tracker 横置 90°。注意不要因为绑带过长导致 Tracker 倾斜。
2.3 手套使用
开机并校准零偏(每次手套开机必须执行)
- 打开开关,确认绿灯闪烁。
- 将手套静态放置在桌面上 10 秒。
打开遥操作应用
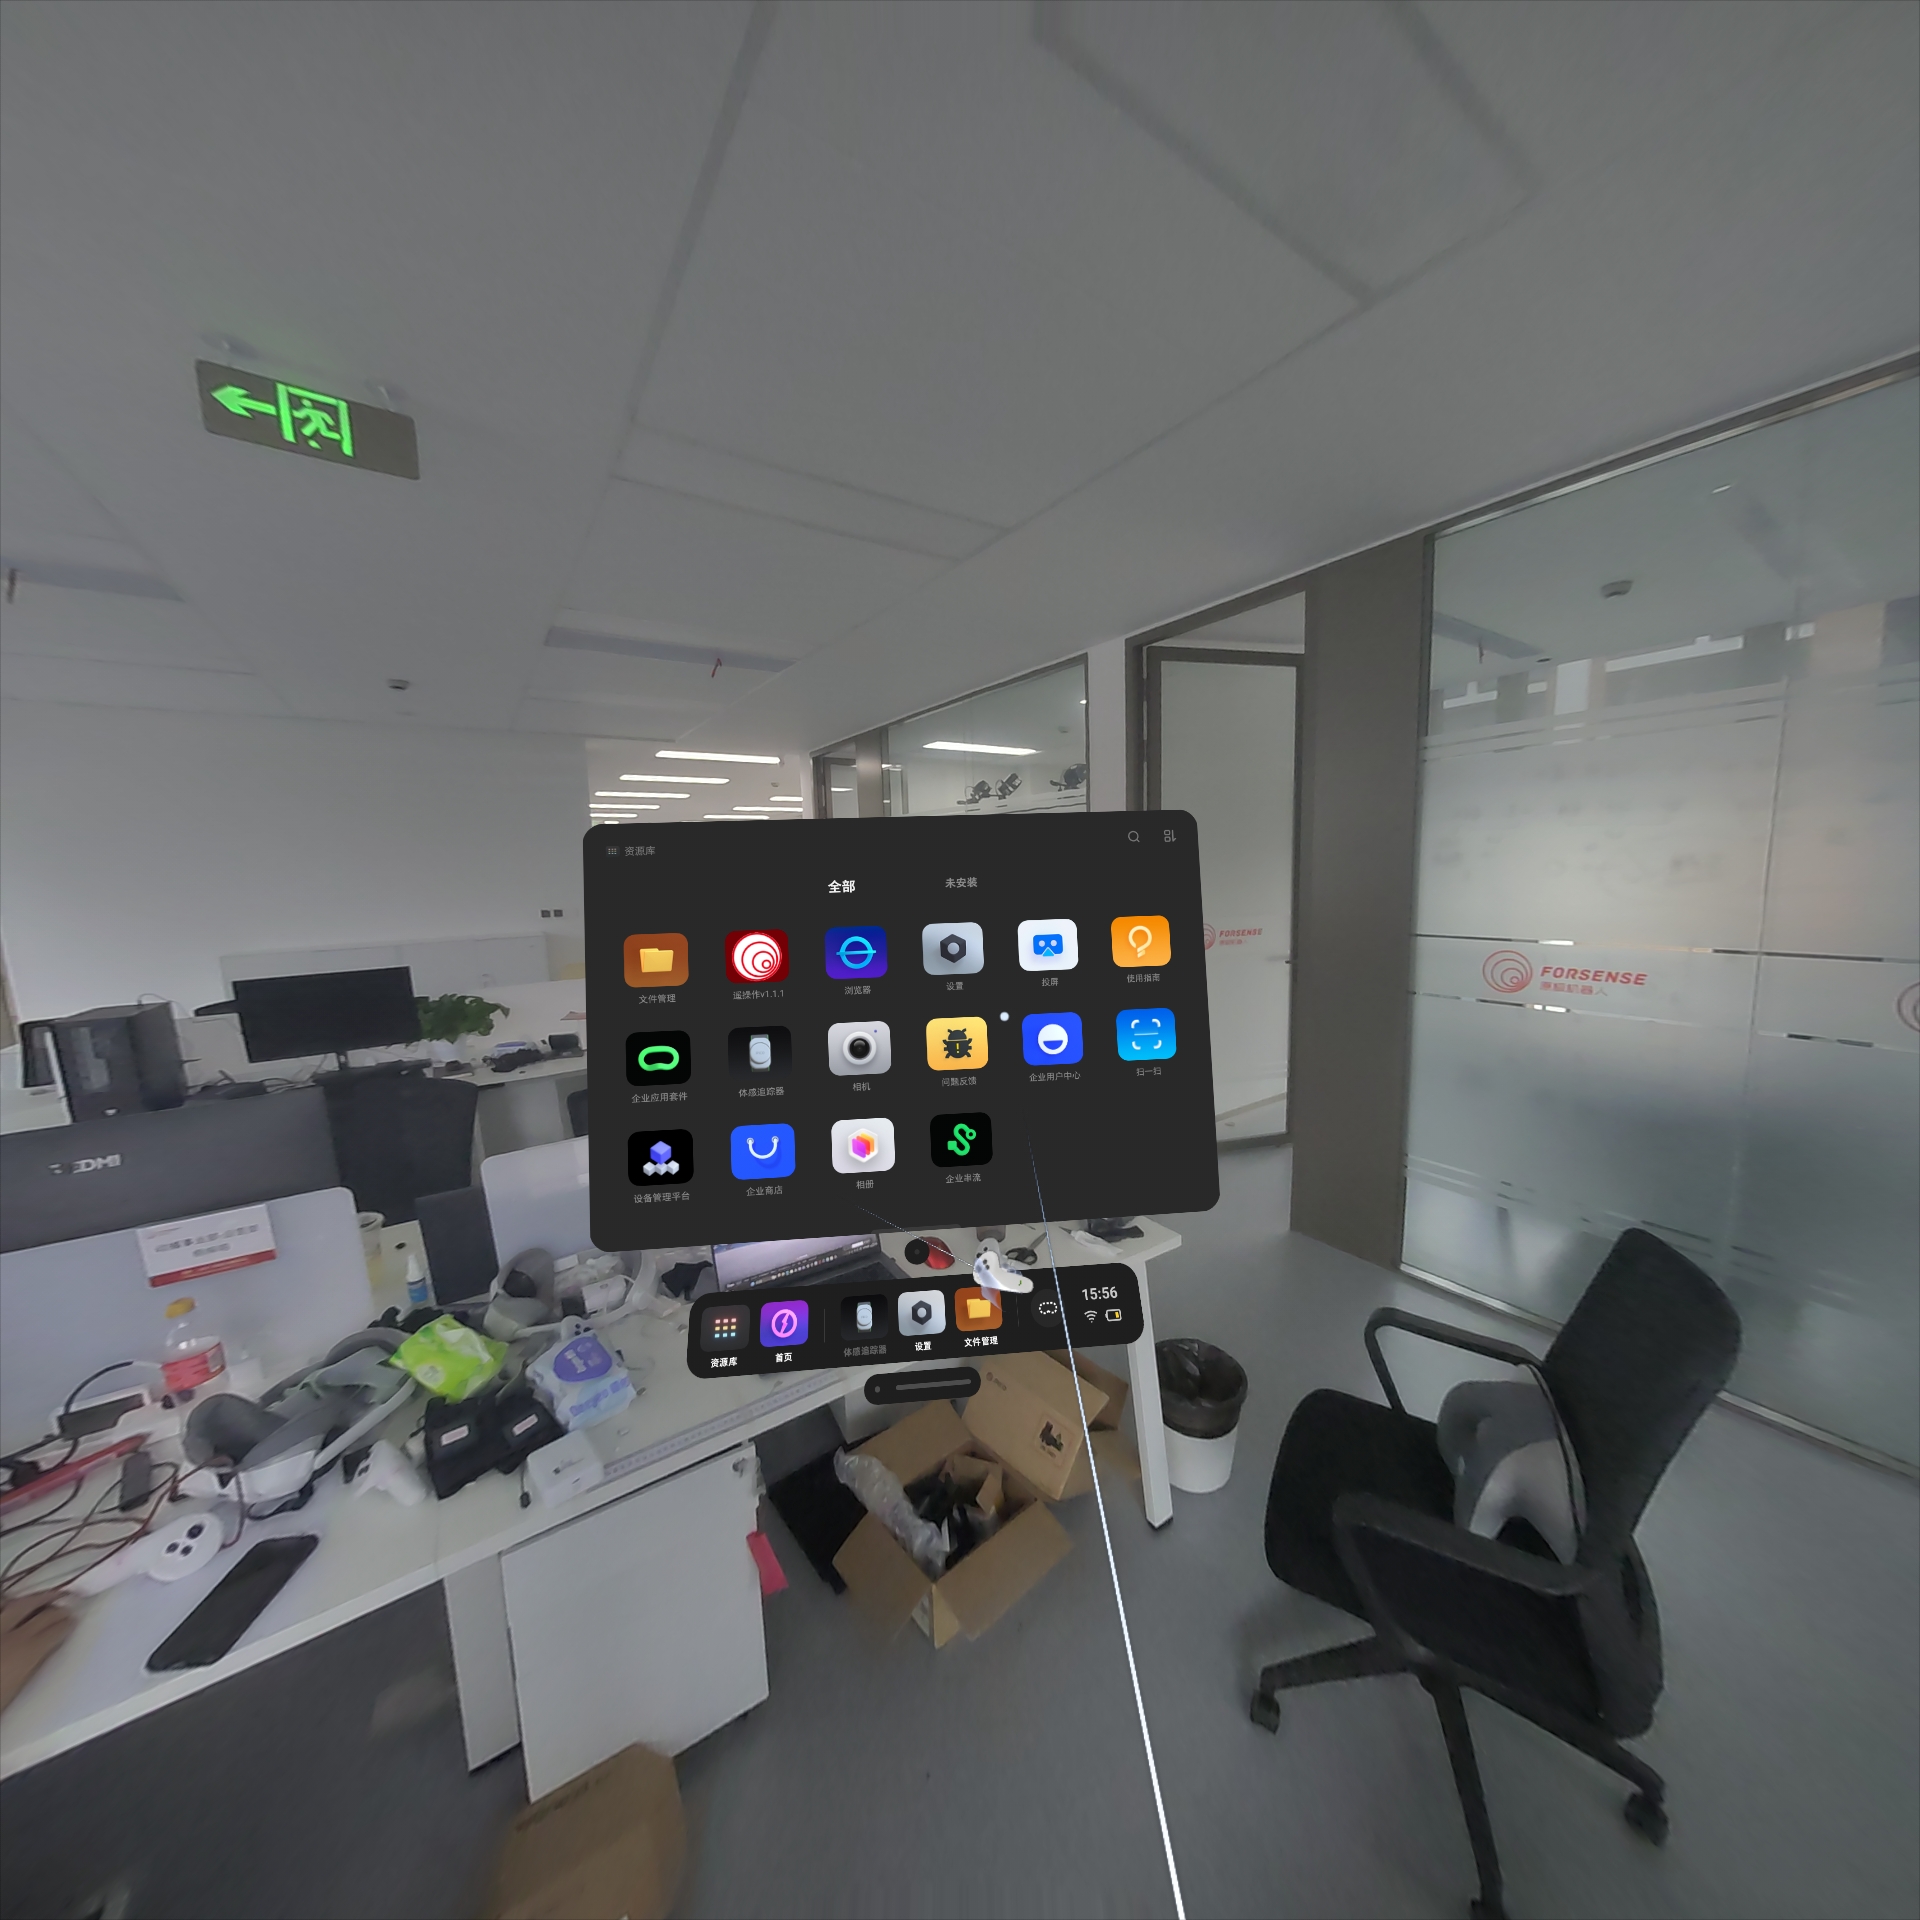
在 PICO 应用列表中找到并打开遥操作应用(FORSENSE 动捕应用),进入主界面。
连接
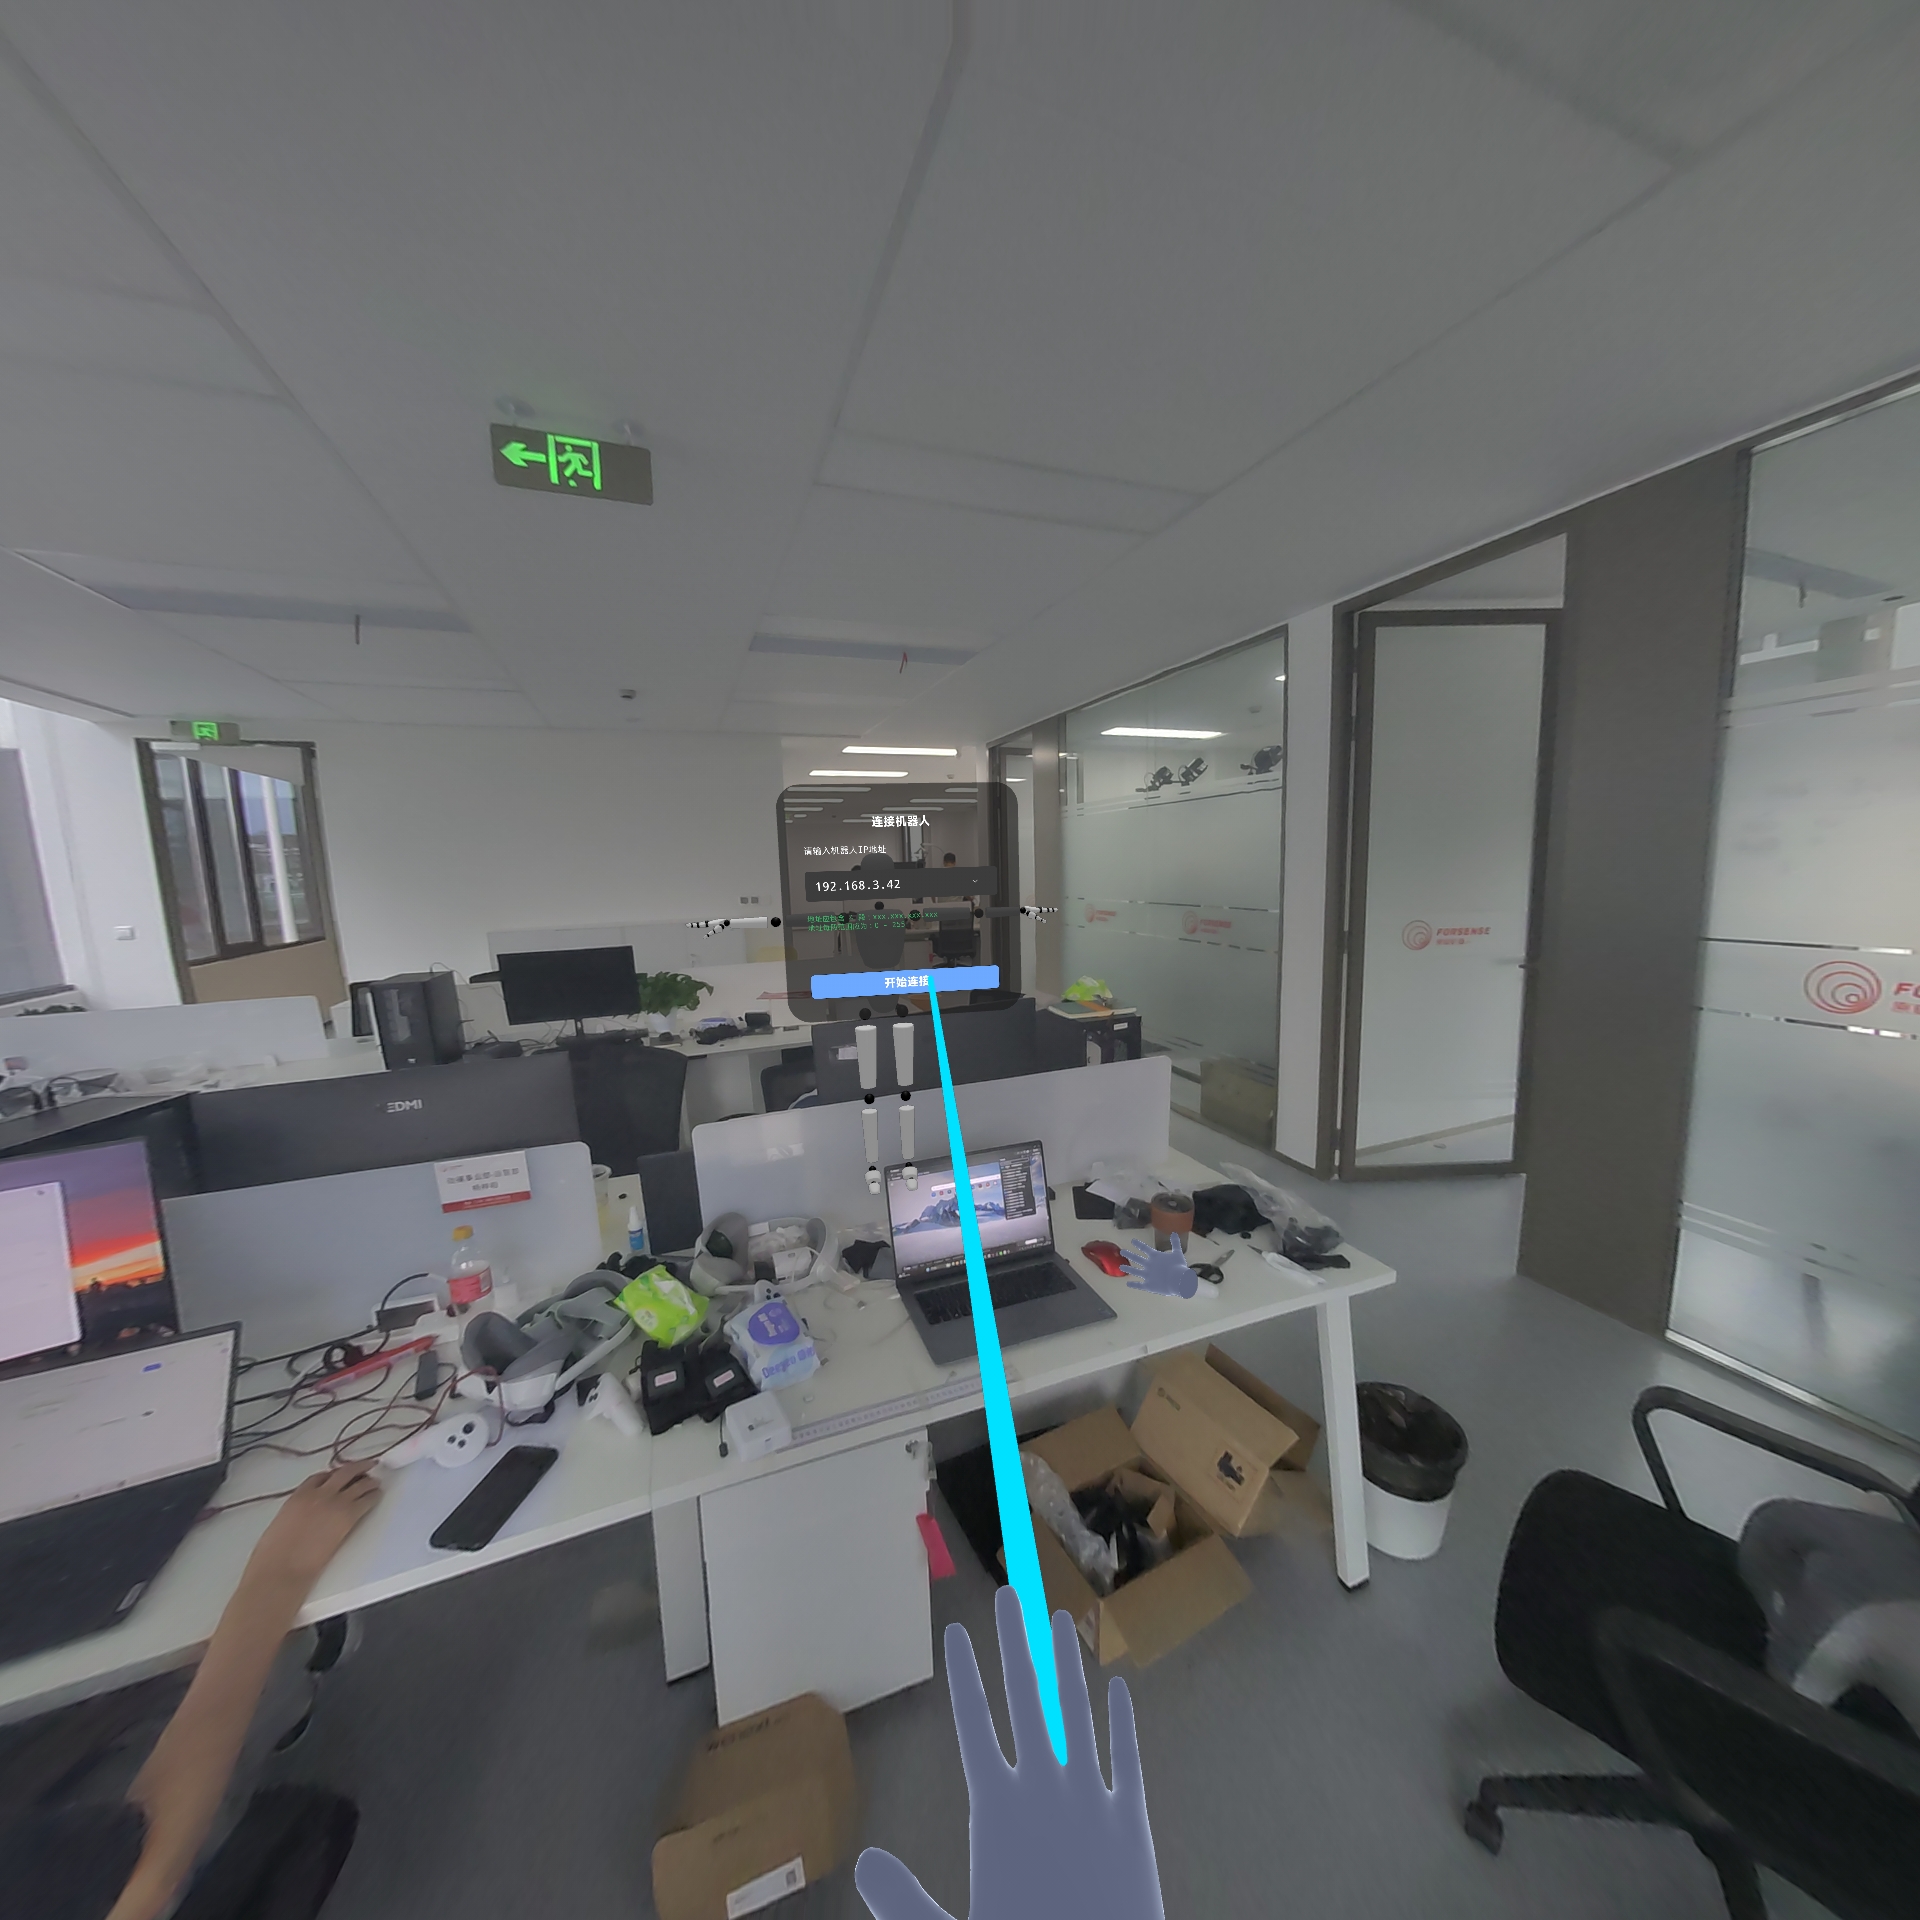
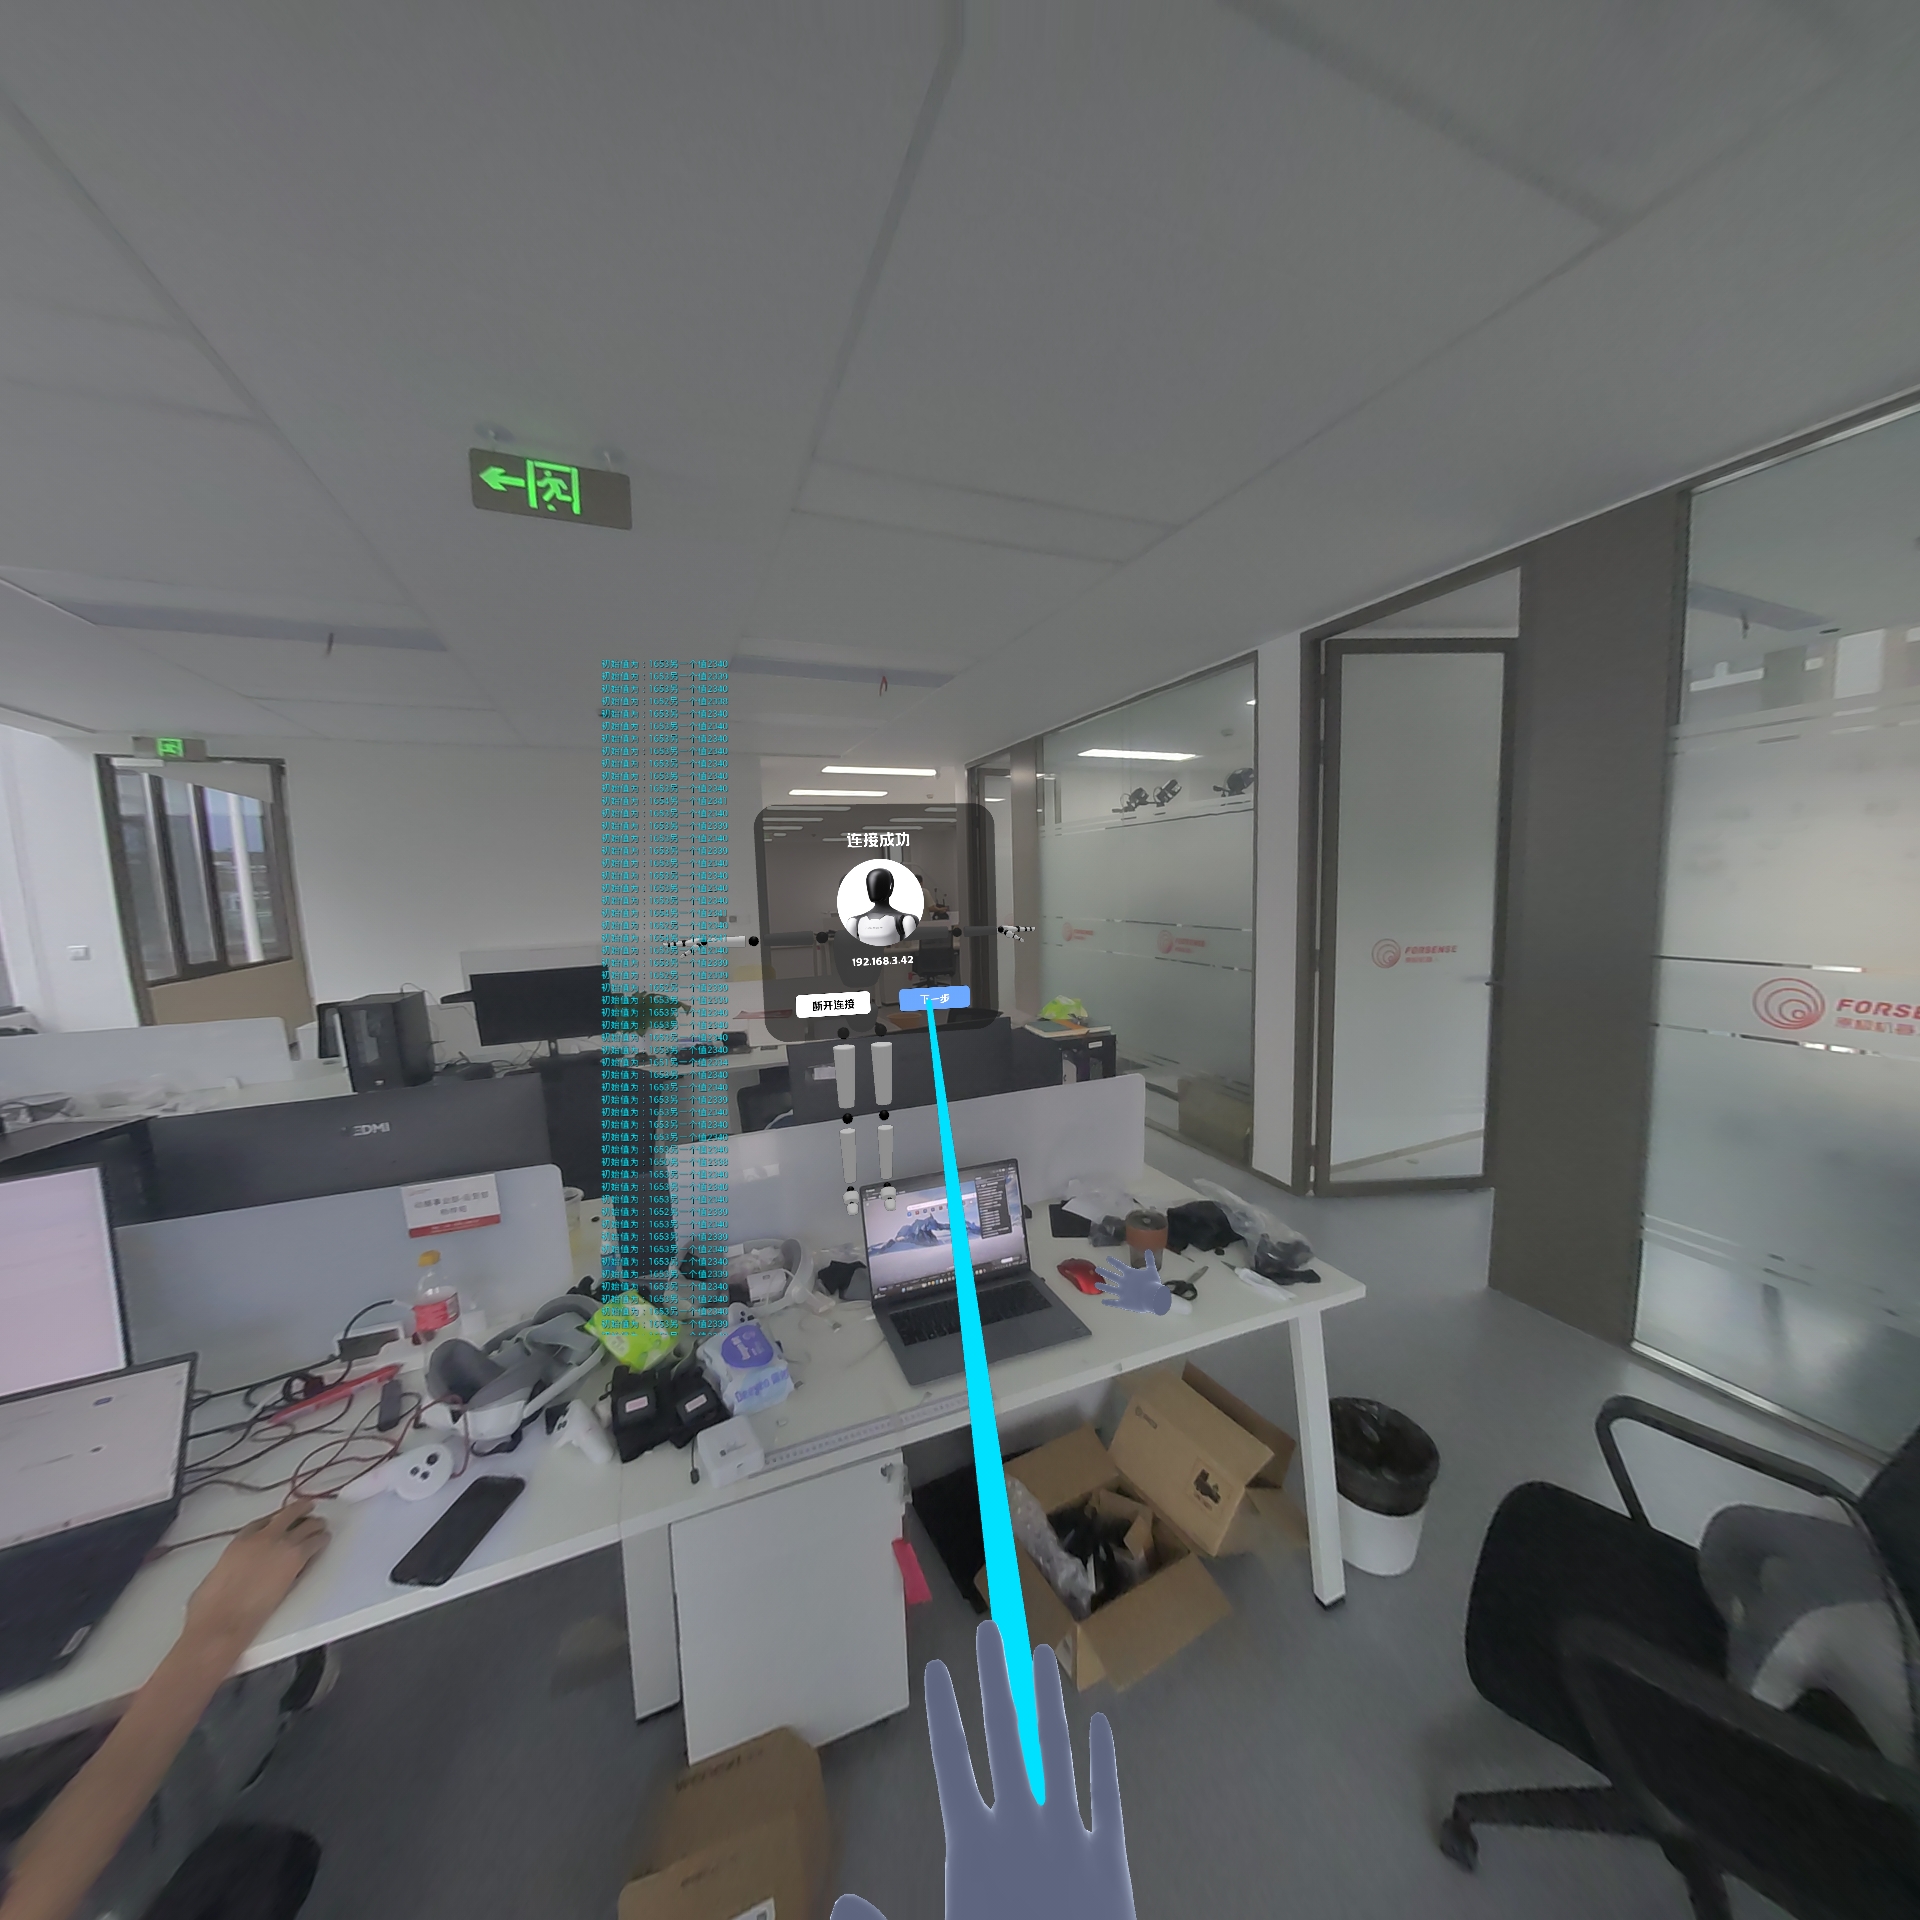
- 确认 IP 正确后,点击“开始连接”。
- 等待连接,提示连接成功后进入下一步。
选择连接设备
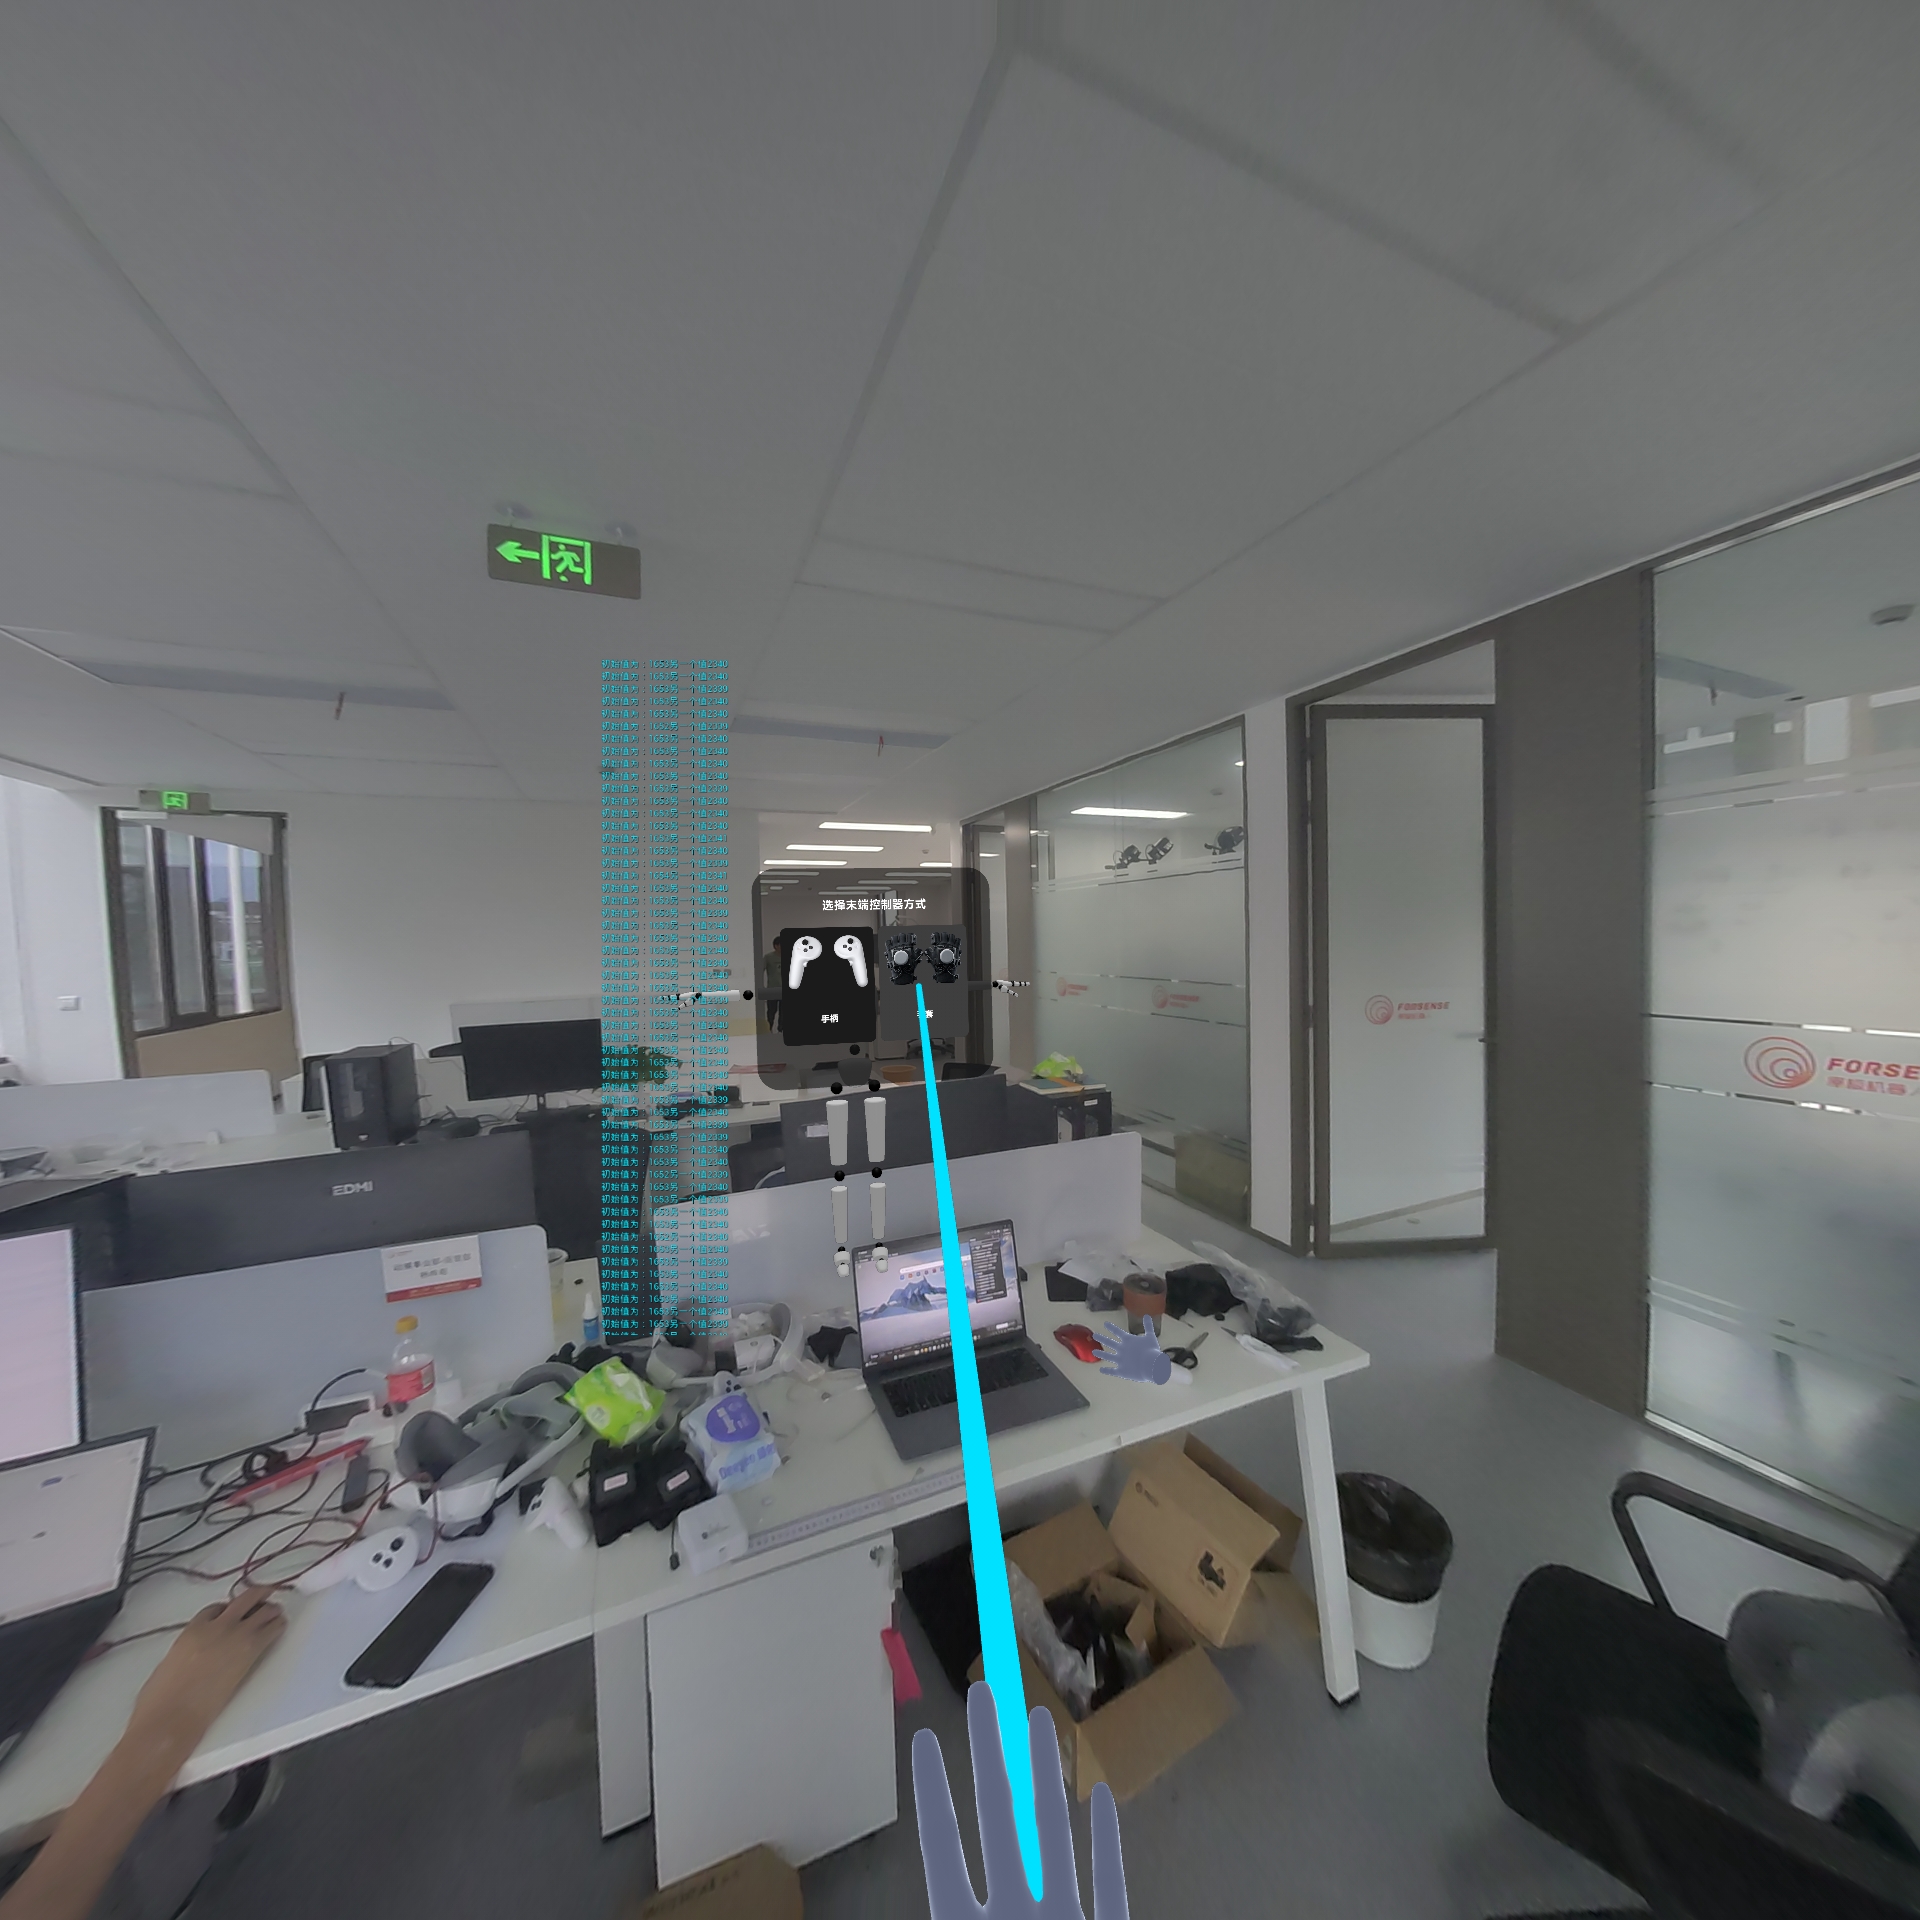
- 进入“选择连接的设备方式”页面。
- 选择手套设备图标(双手套样式)。
- 搜索并选择附近的手套。
确认手套连接
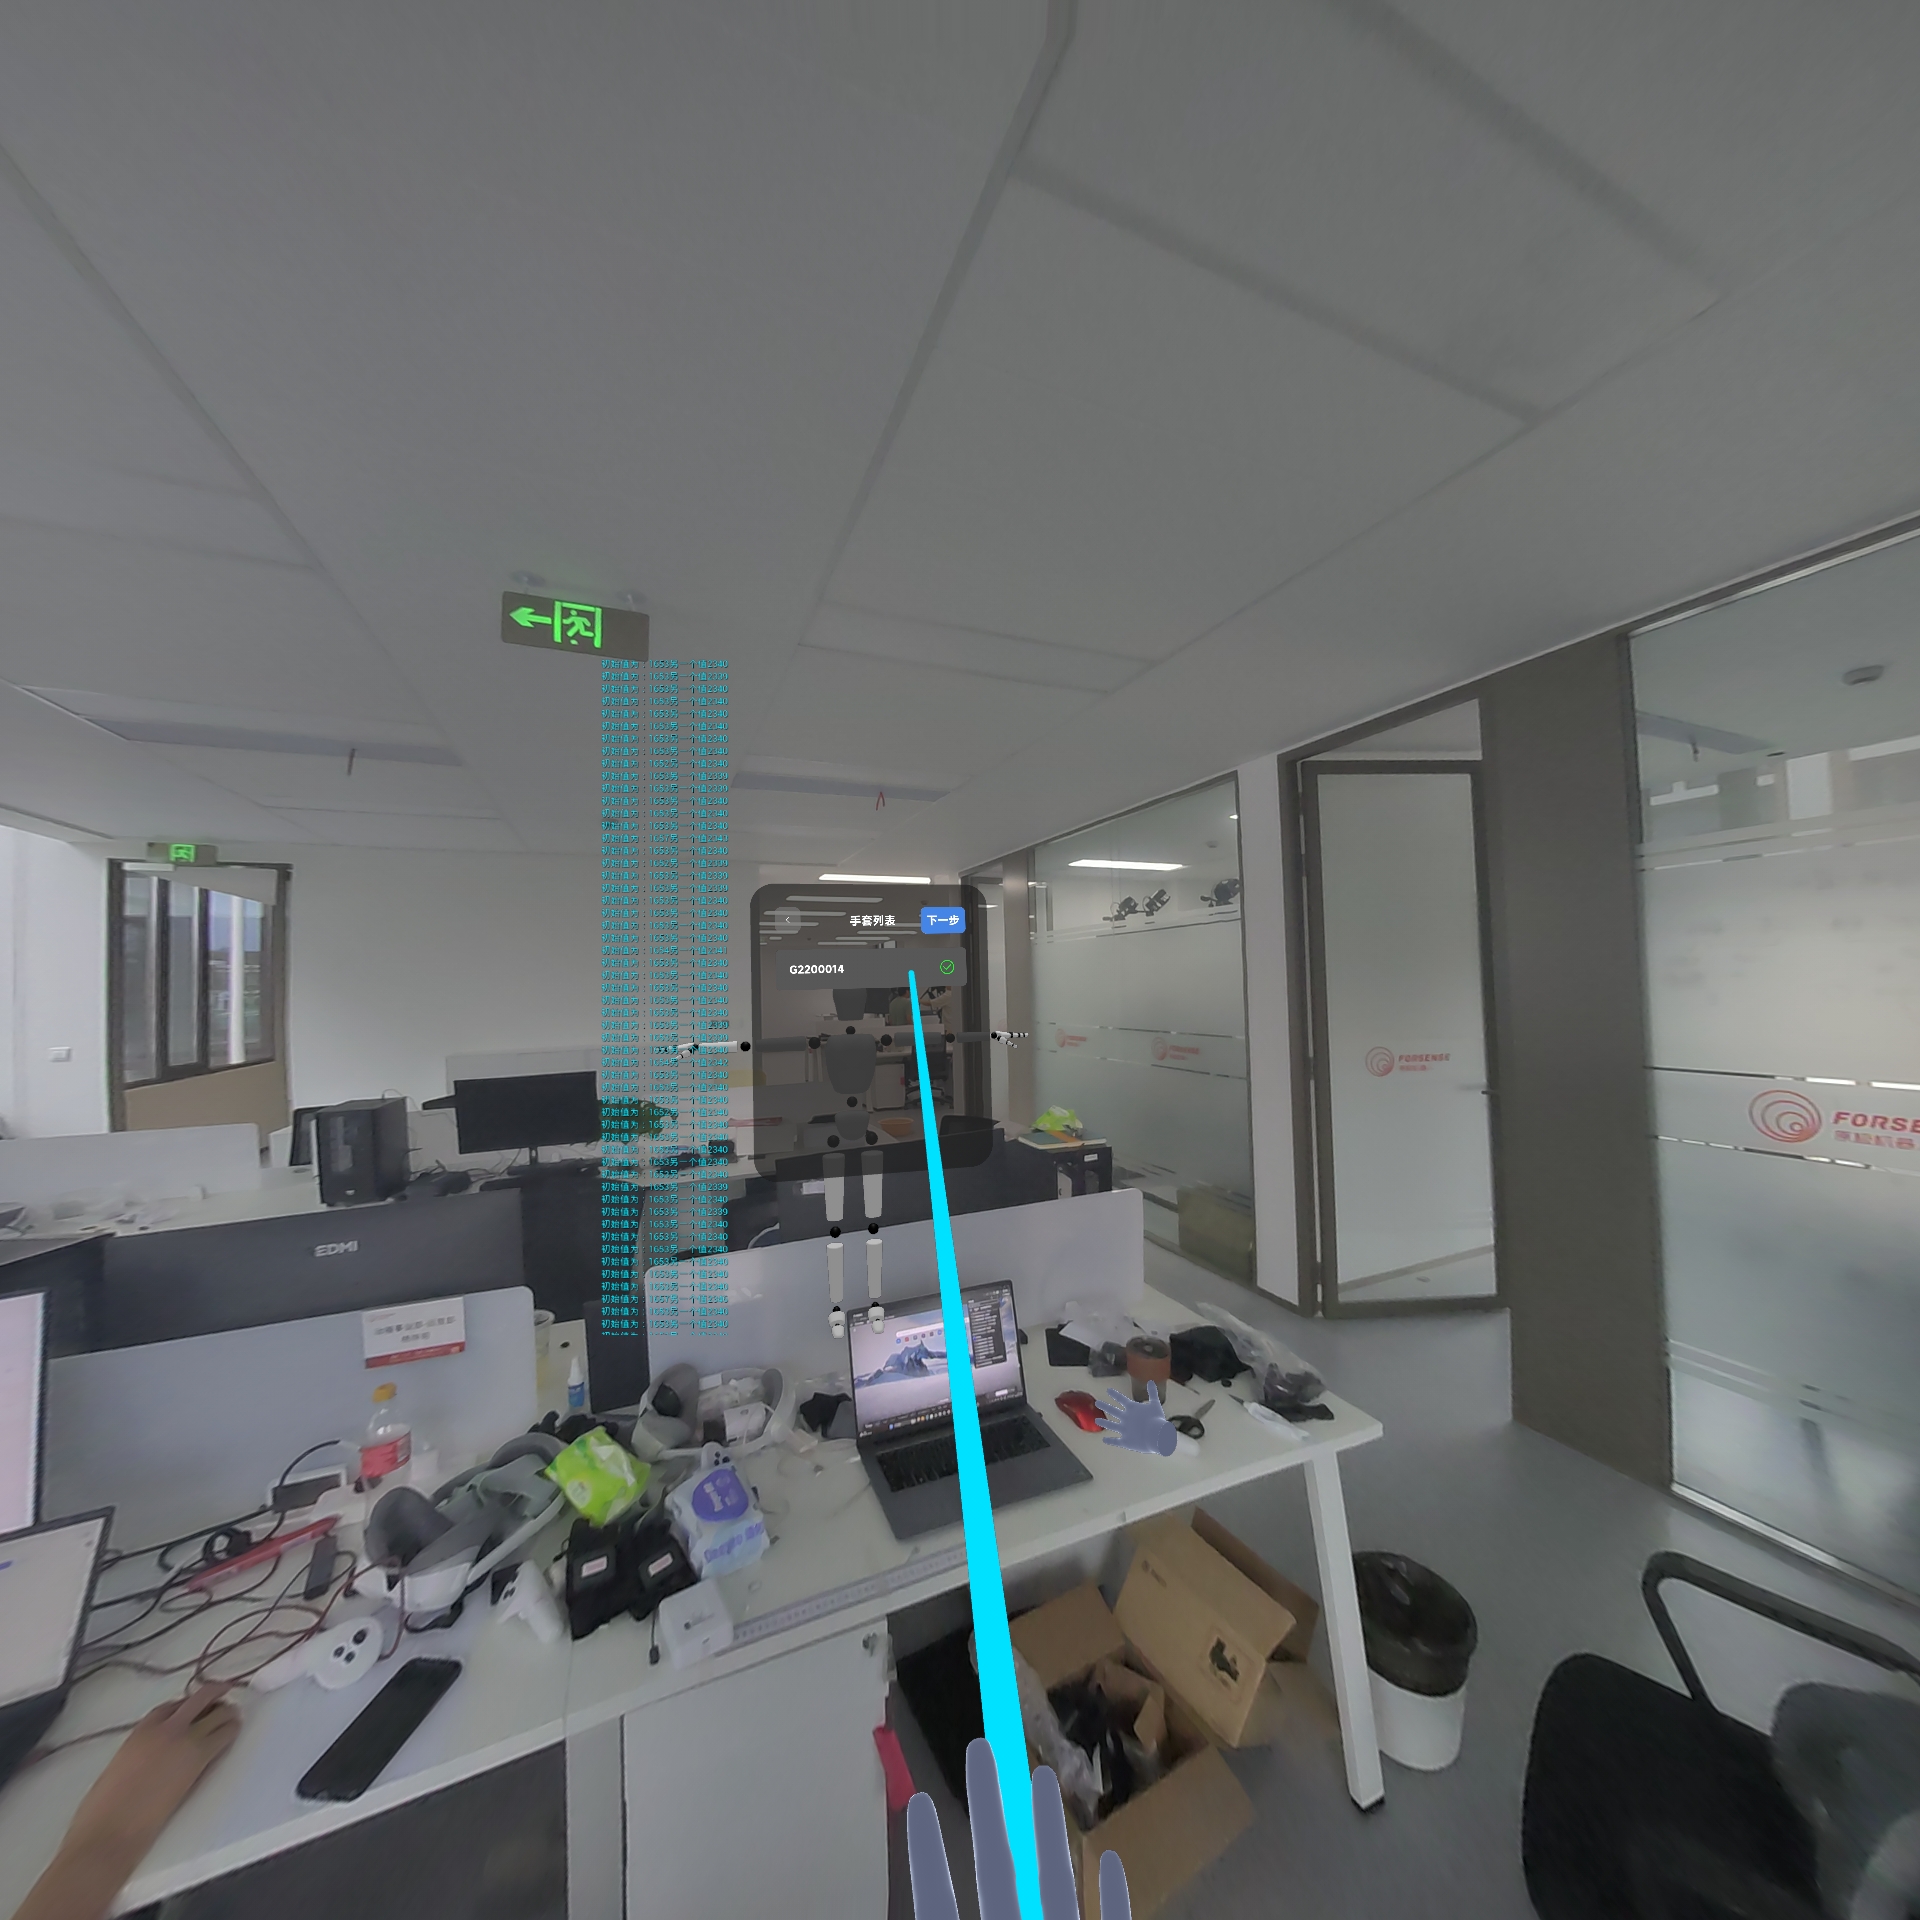
- 进入“手套列表”页面。
- 查看设备编号。
- 选择手套设备并点击下一步。
进行标定
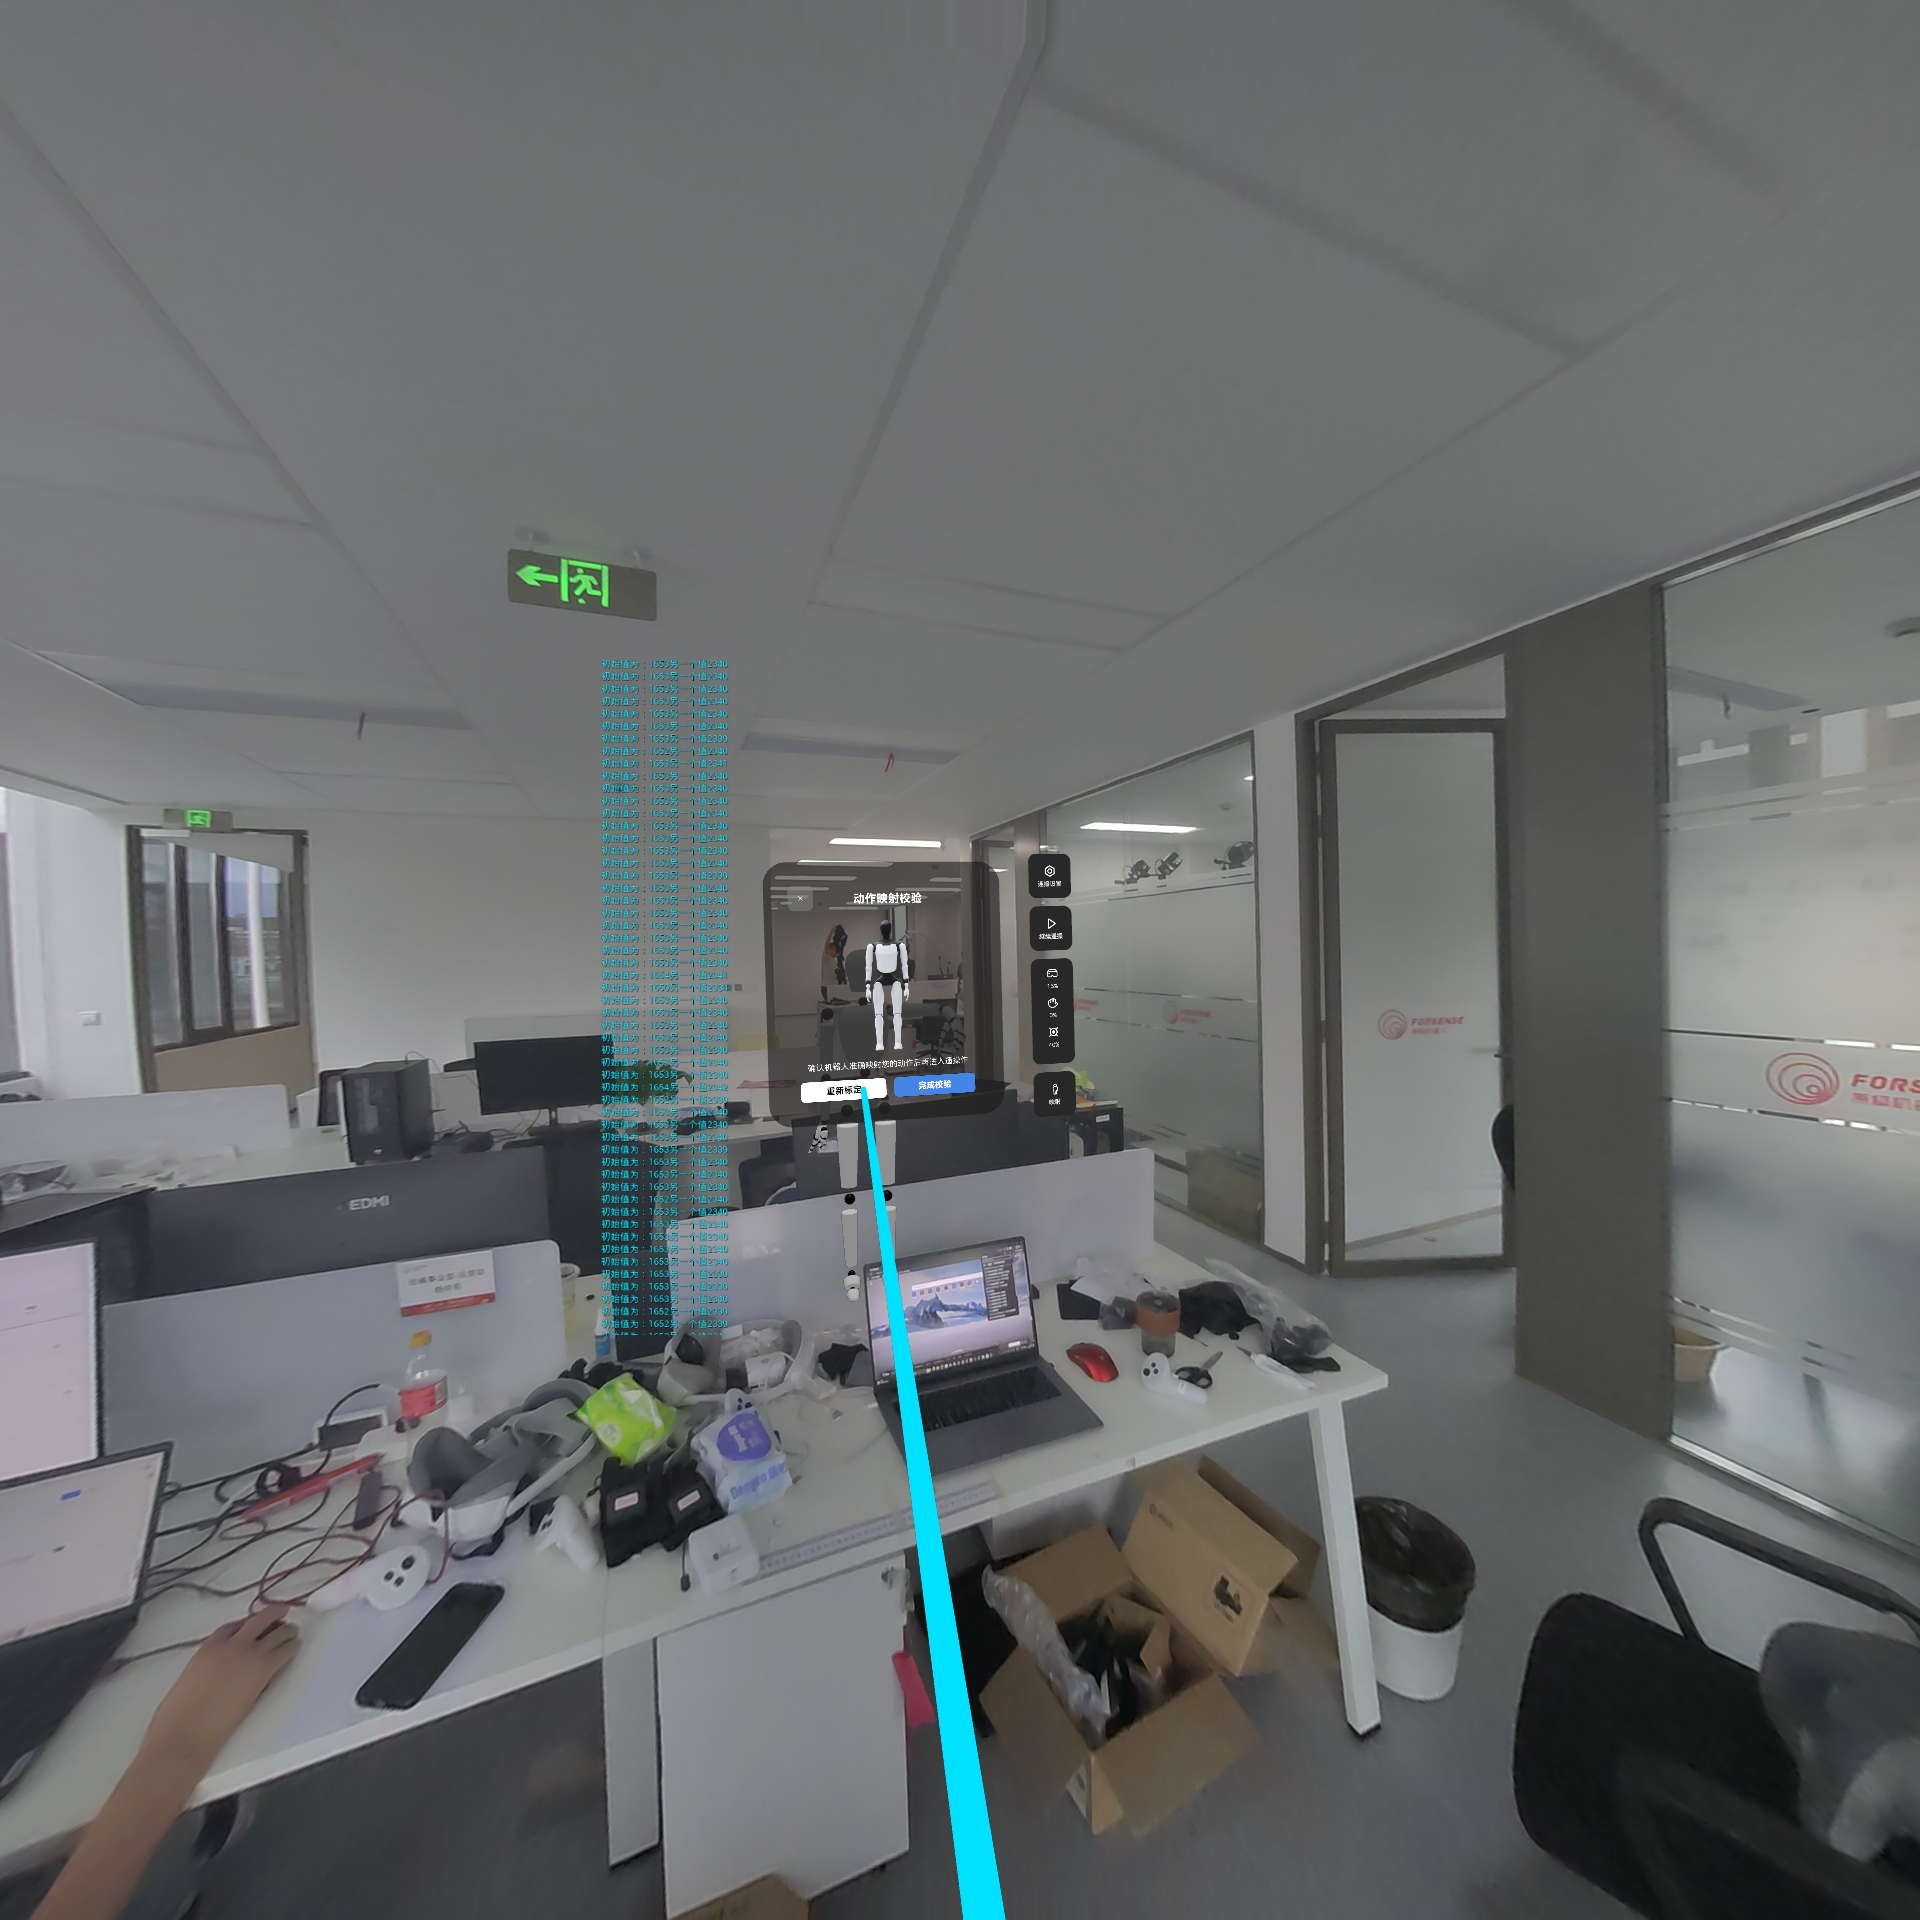
- 点击“重新标定”。
- 根据提示完成标定动作。
- 活动双手,观察界面中人形模型的动作是否与实际动作一致。
- 确认映射无误后,点击“完成校验”。
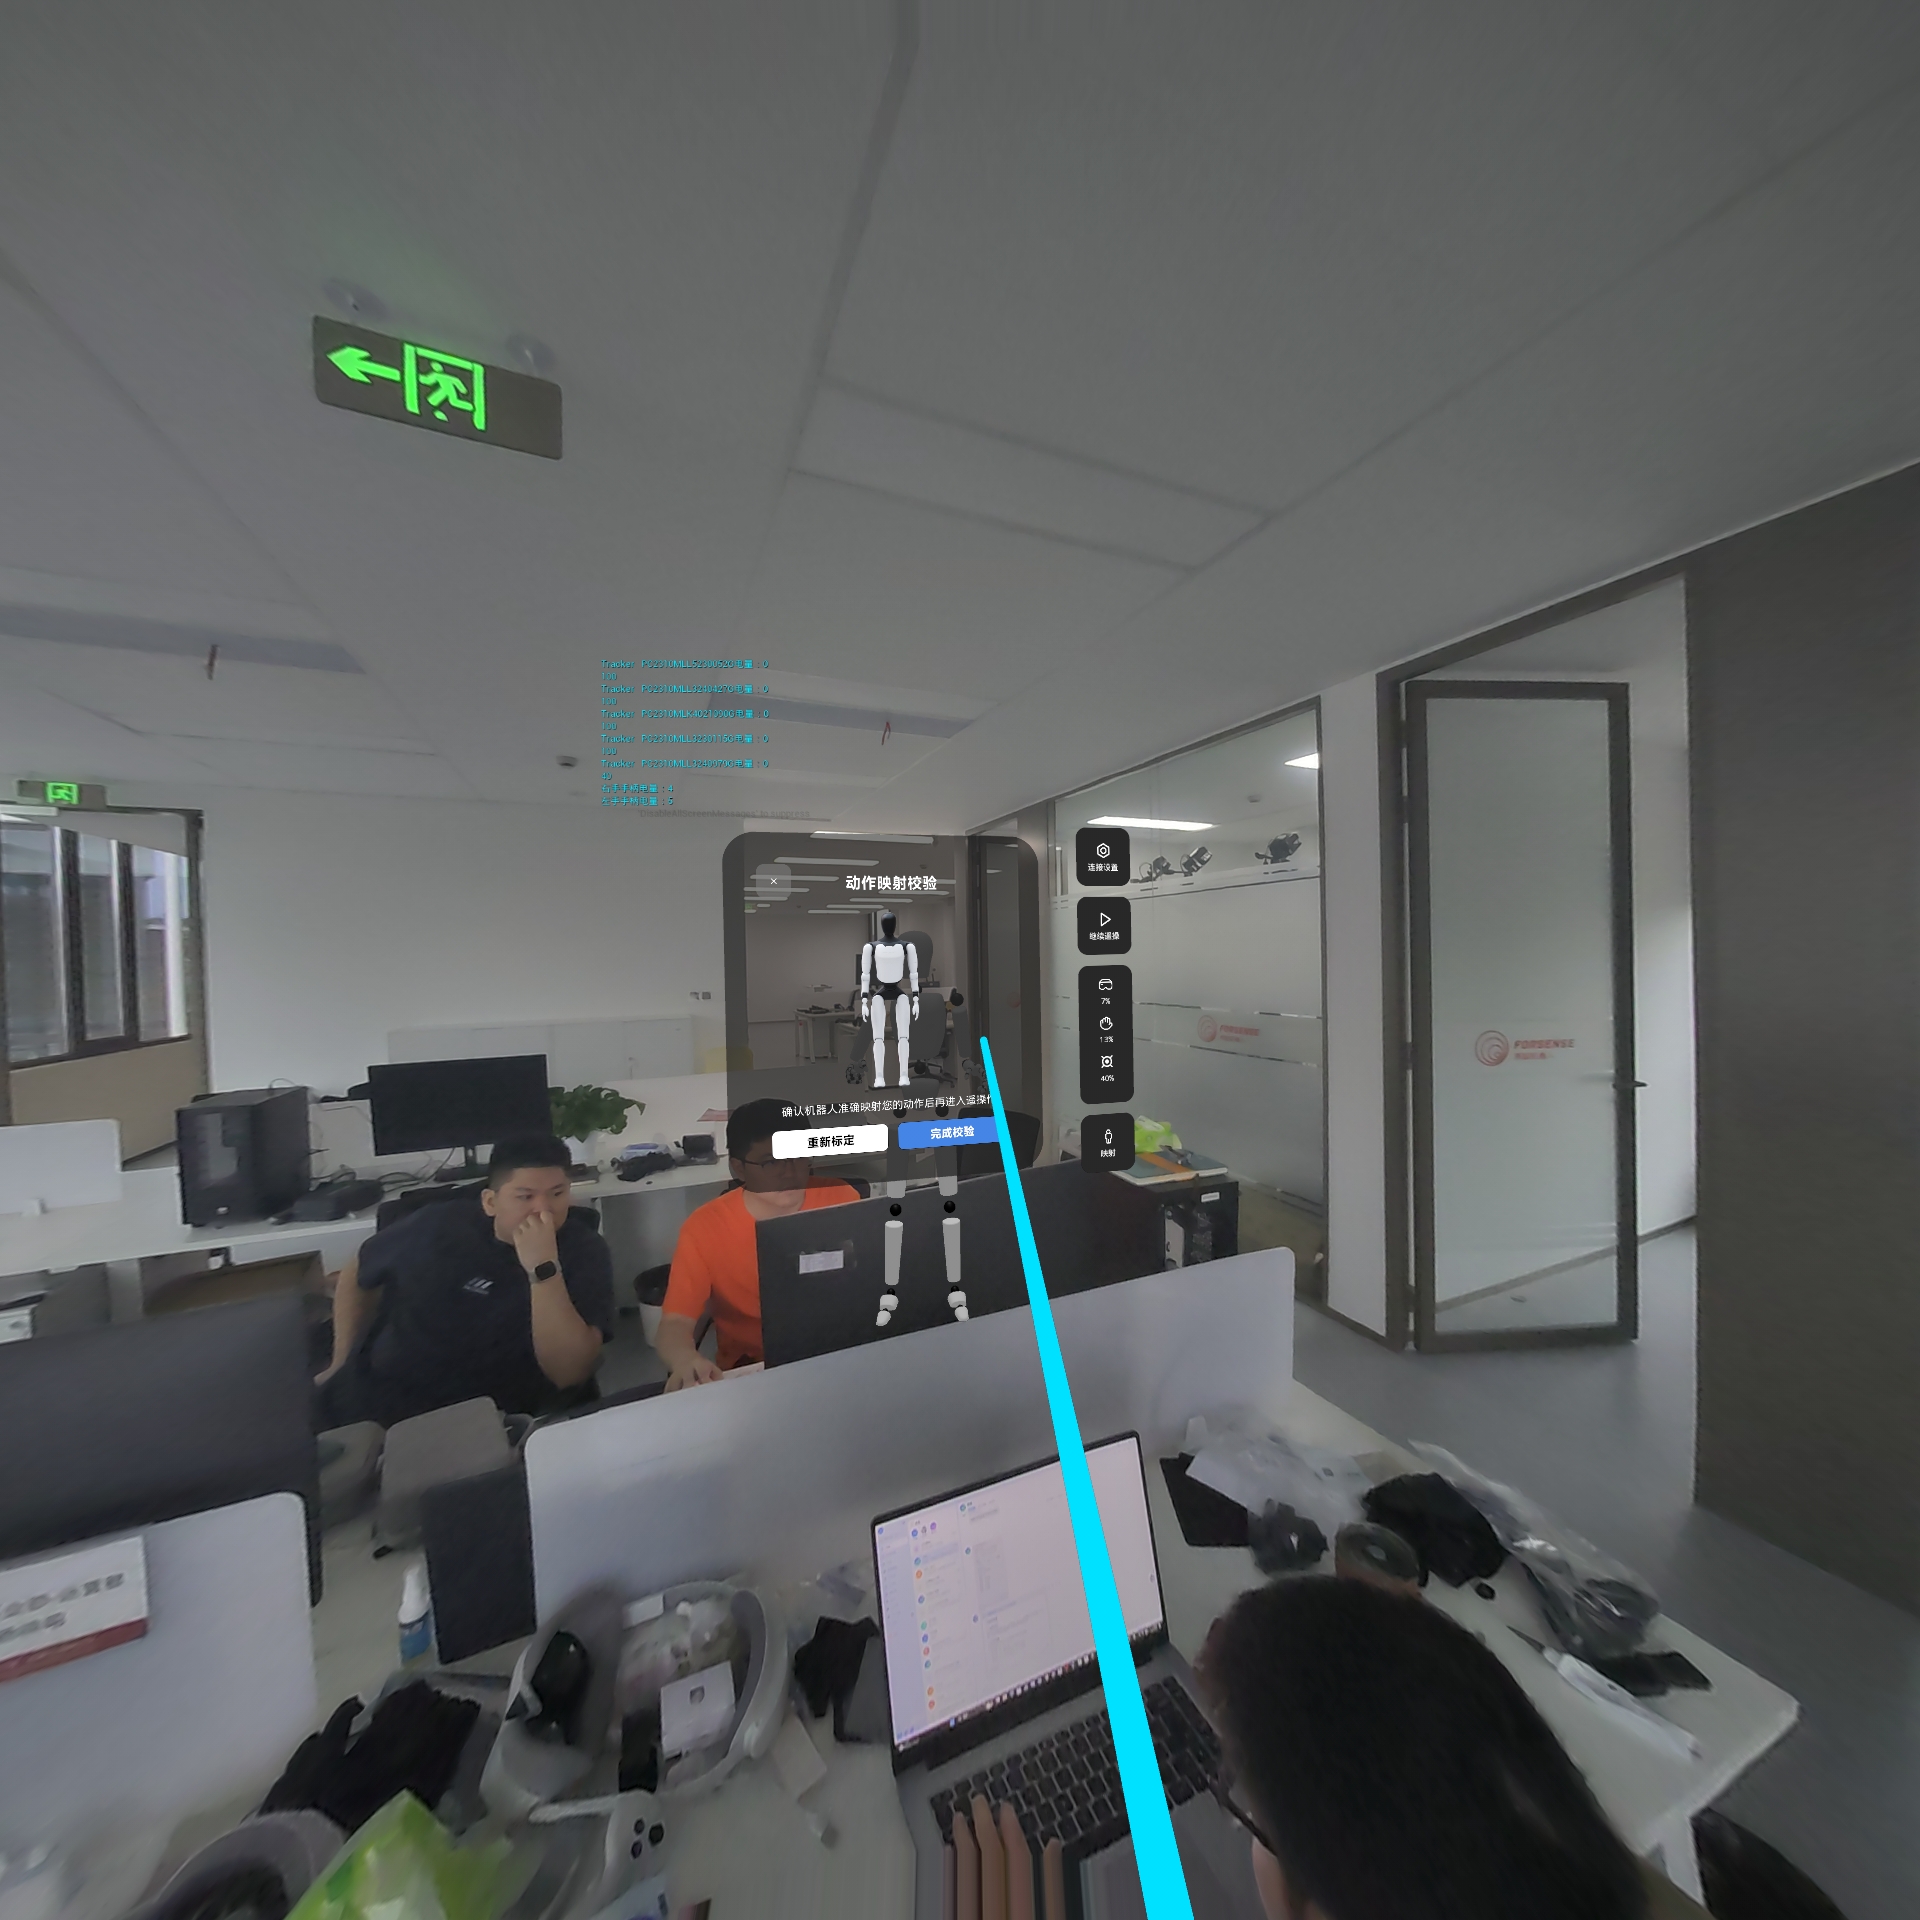
完成
校验通过后即可进入正常使用状态。
六面体标定(出现语音提醒时才需要)
连接蓝牙后,如果提示六面体校准,请按提示操作。相关文件请前往飞书下载页面查看。
2.4 手套标定
手套状态定义
| 状态值 | 状态说明 |
|---|---|
| 0 | 静态检测(开机默认状态) |
| 1 | 标定动作 1 |
| 2 | 标定动作 2 |
| 3 | 标定动作 3 |
| 4 | 标定动作 4 |
| 5 | 标定完成 |
| 8 | 收到触发标定的信号,开始标定 |
手套标定图片教程
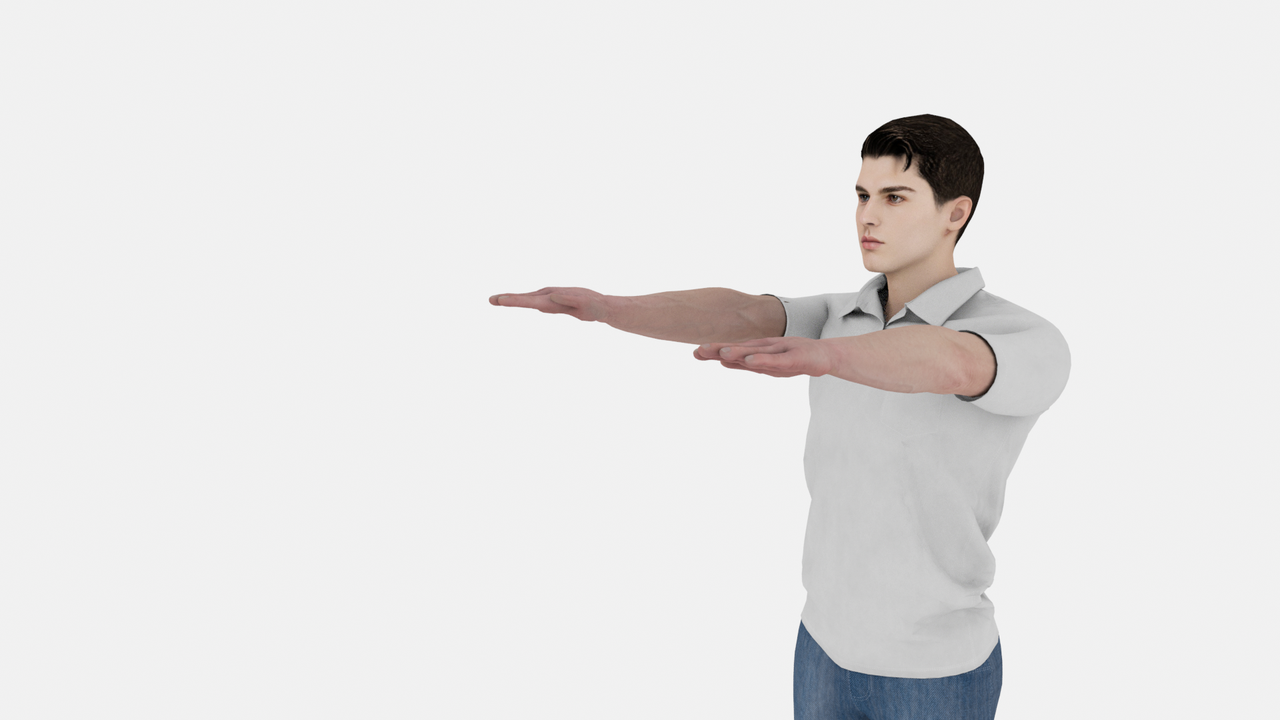
标定动作由“大拇指张开、四指并拢”改为“五指并拢”。
五指并拢,手臂伸直,手掌侧放。
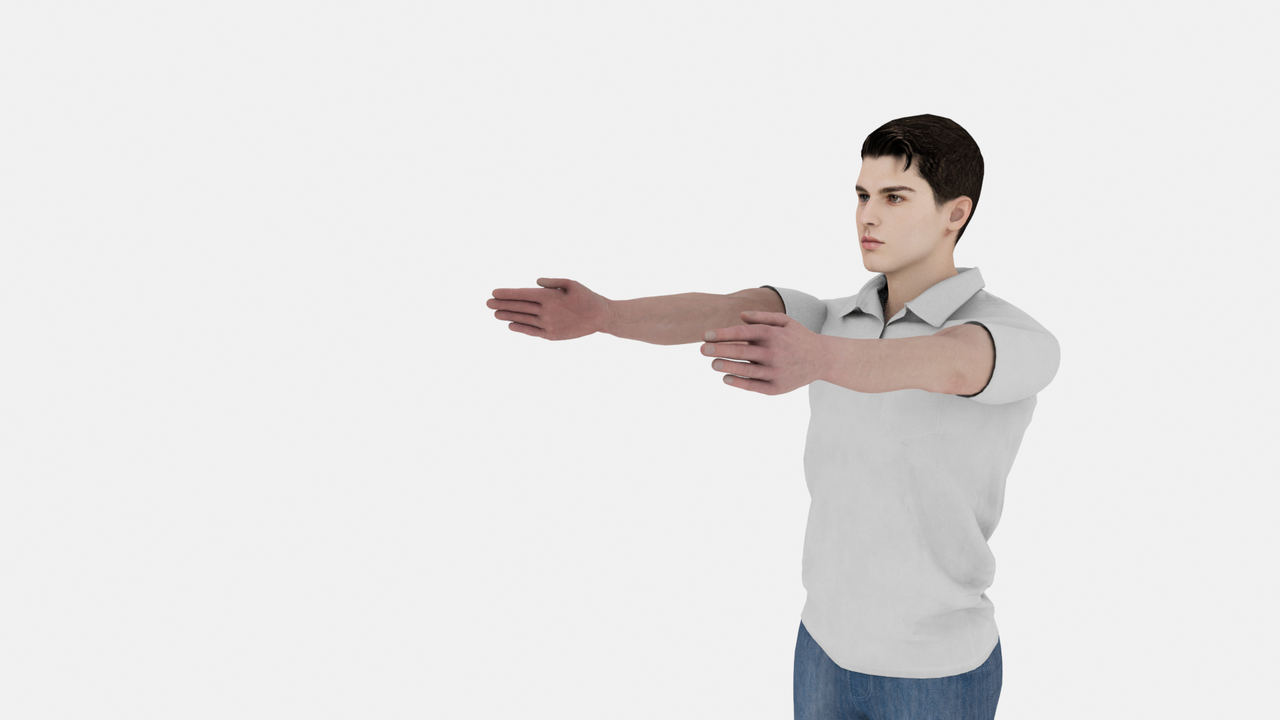
五指并拢,手臂伸直,手掌平放。
手腕与手臂角度保持不变,双手向胸内画“L”,再反向画“L”。
手腕与手臂角度保持不变,双手挥动。
进入动捕模式,可以尝试活动手指,观察人体模型手部姿态和人体手部实际姿态是否对应;如相差过大,需重新标定。
手套标定视频
3. 手套升级
升级上位机:惯性手套升级上位机 (1).exe
最新手套软件:v300537.firmware
升级教程
手套开机,使用 USB-C 通信线连接上位机,选择“手套升级”。
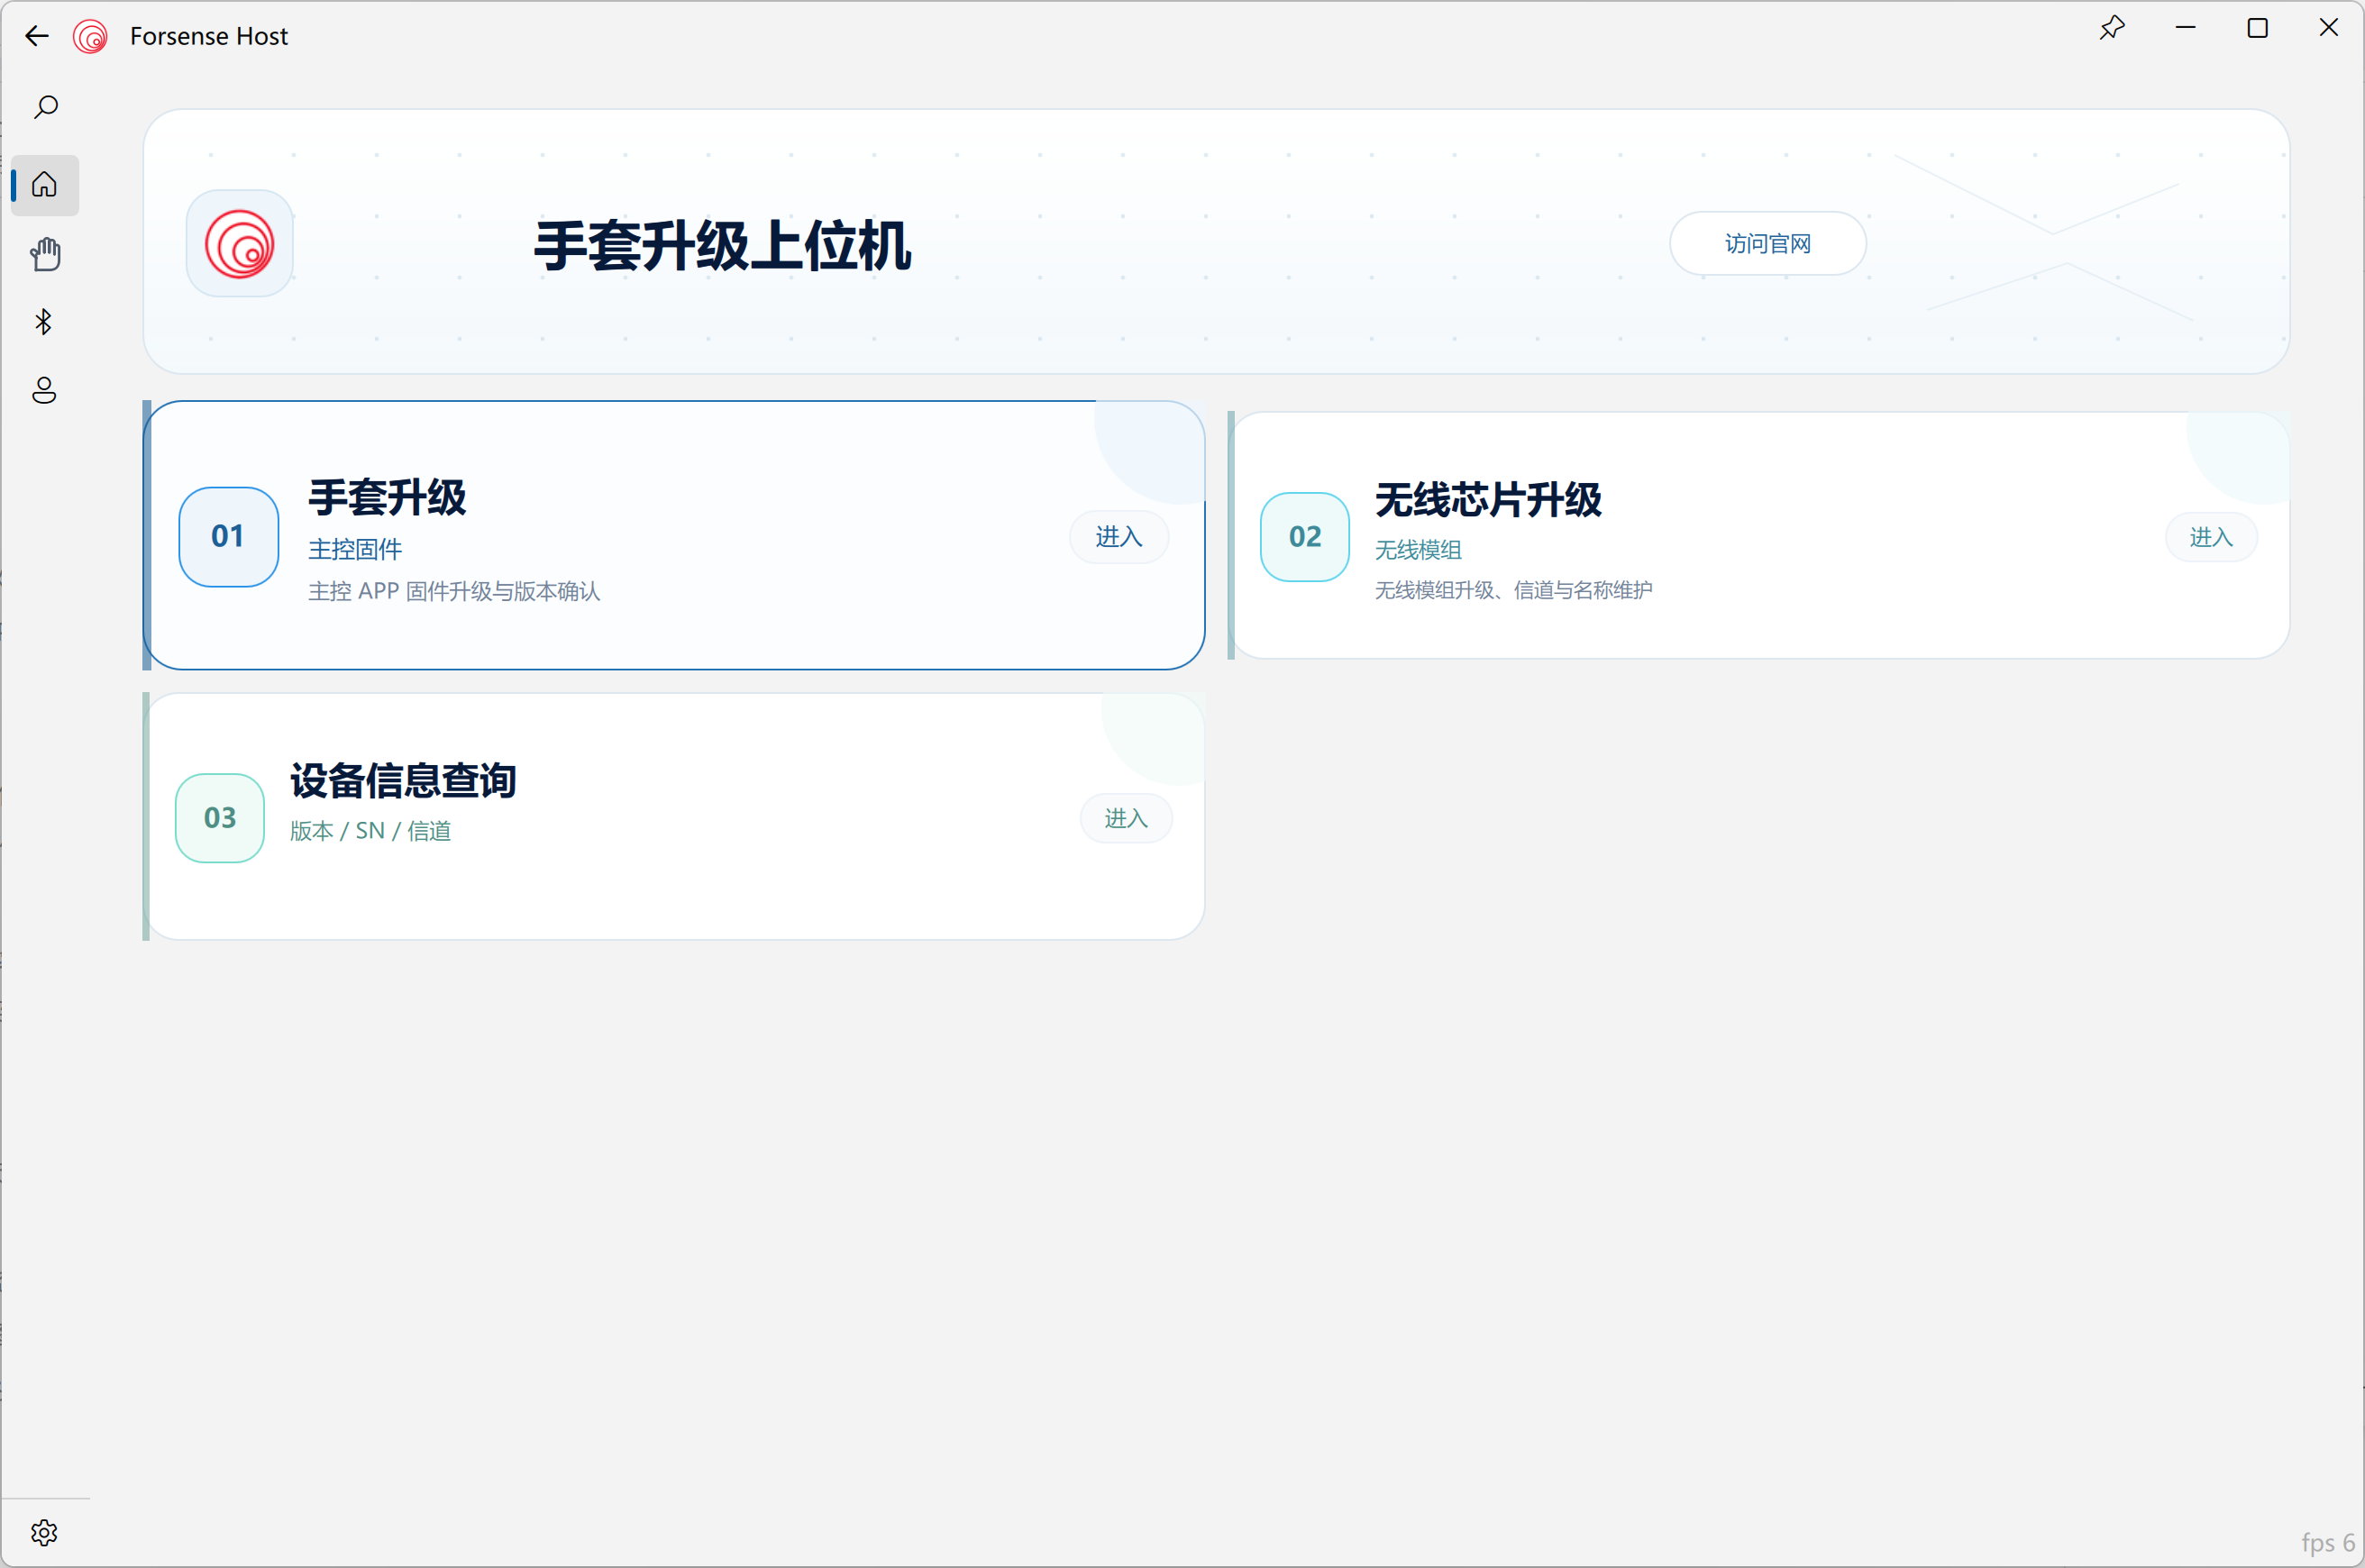
选择对应串口和手套固件。
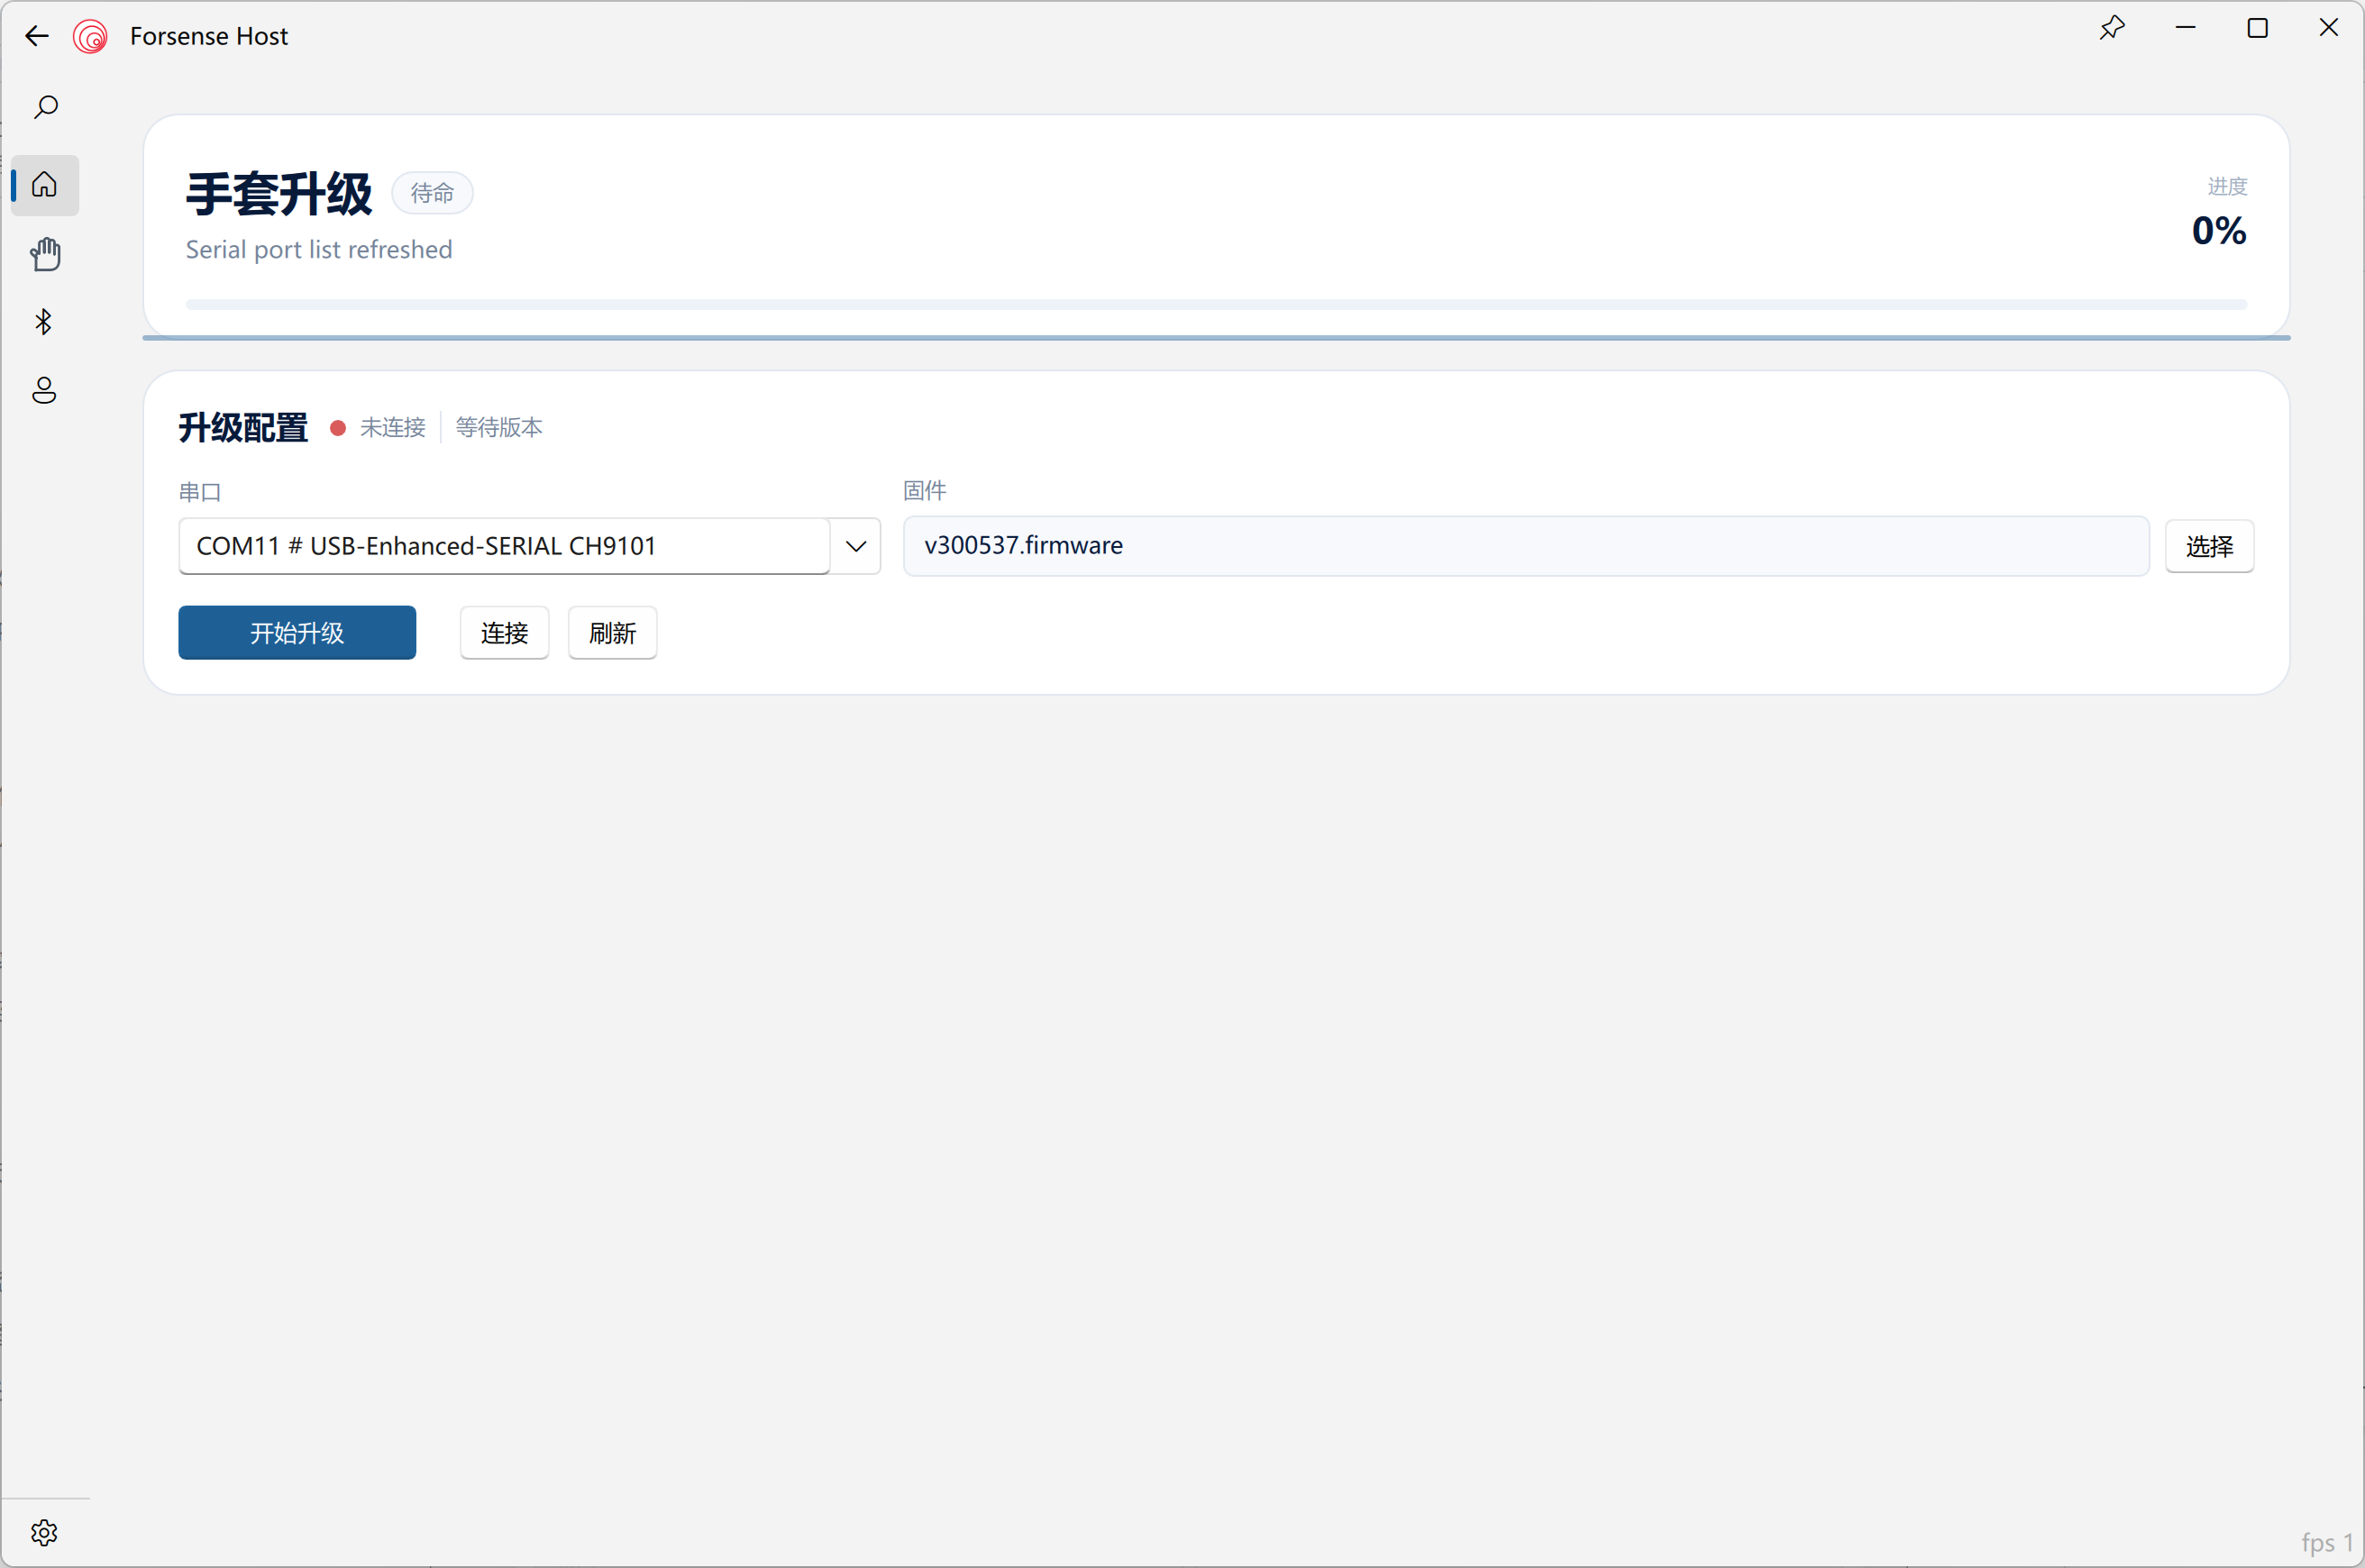
选择固件,点击连接。
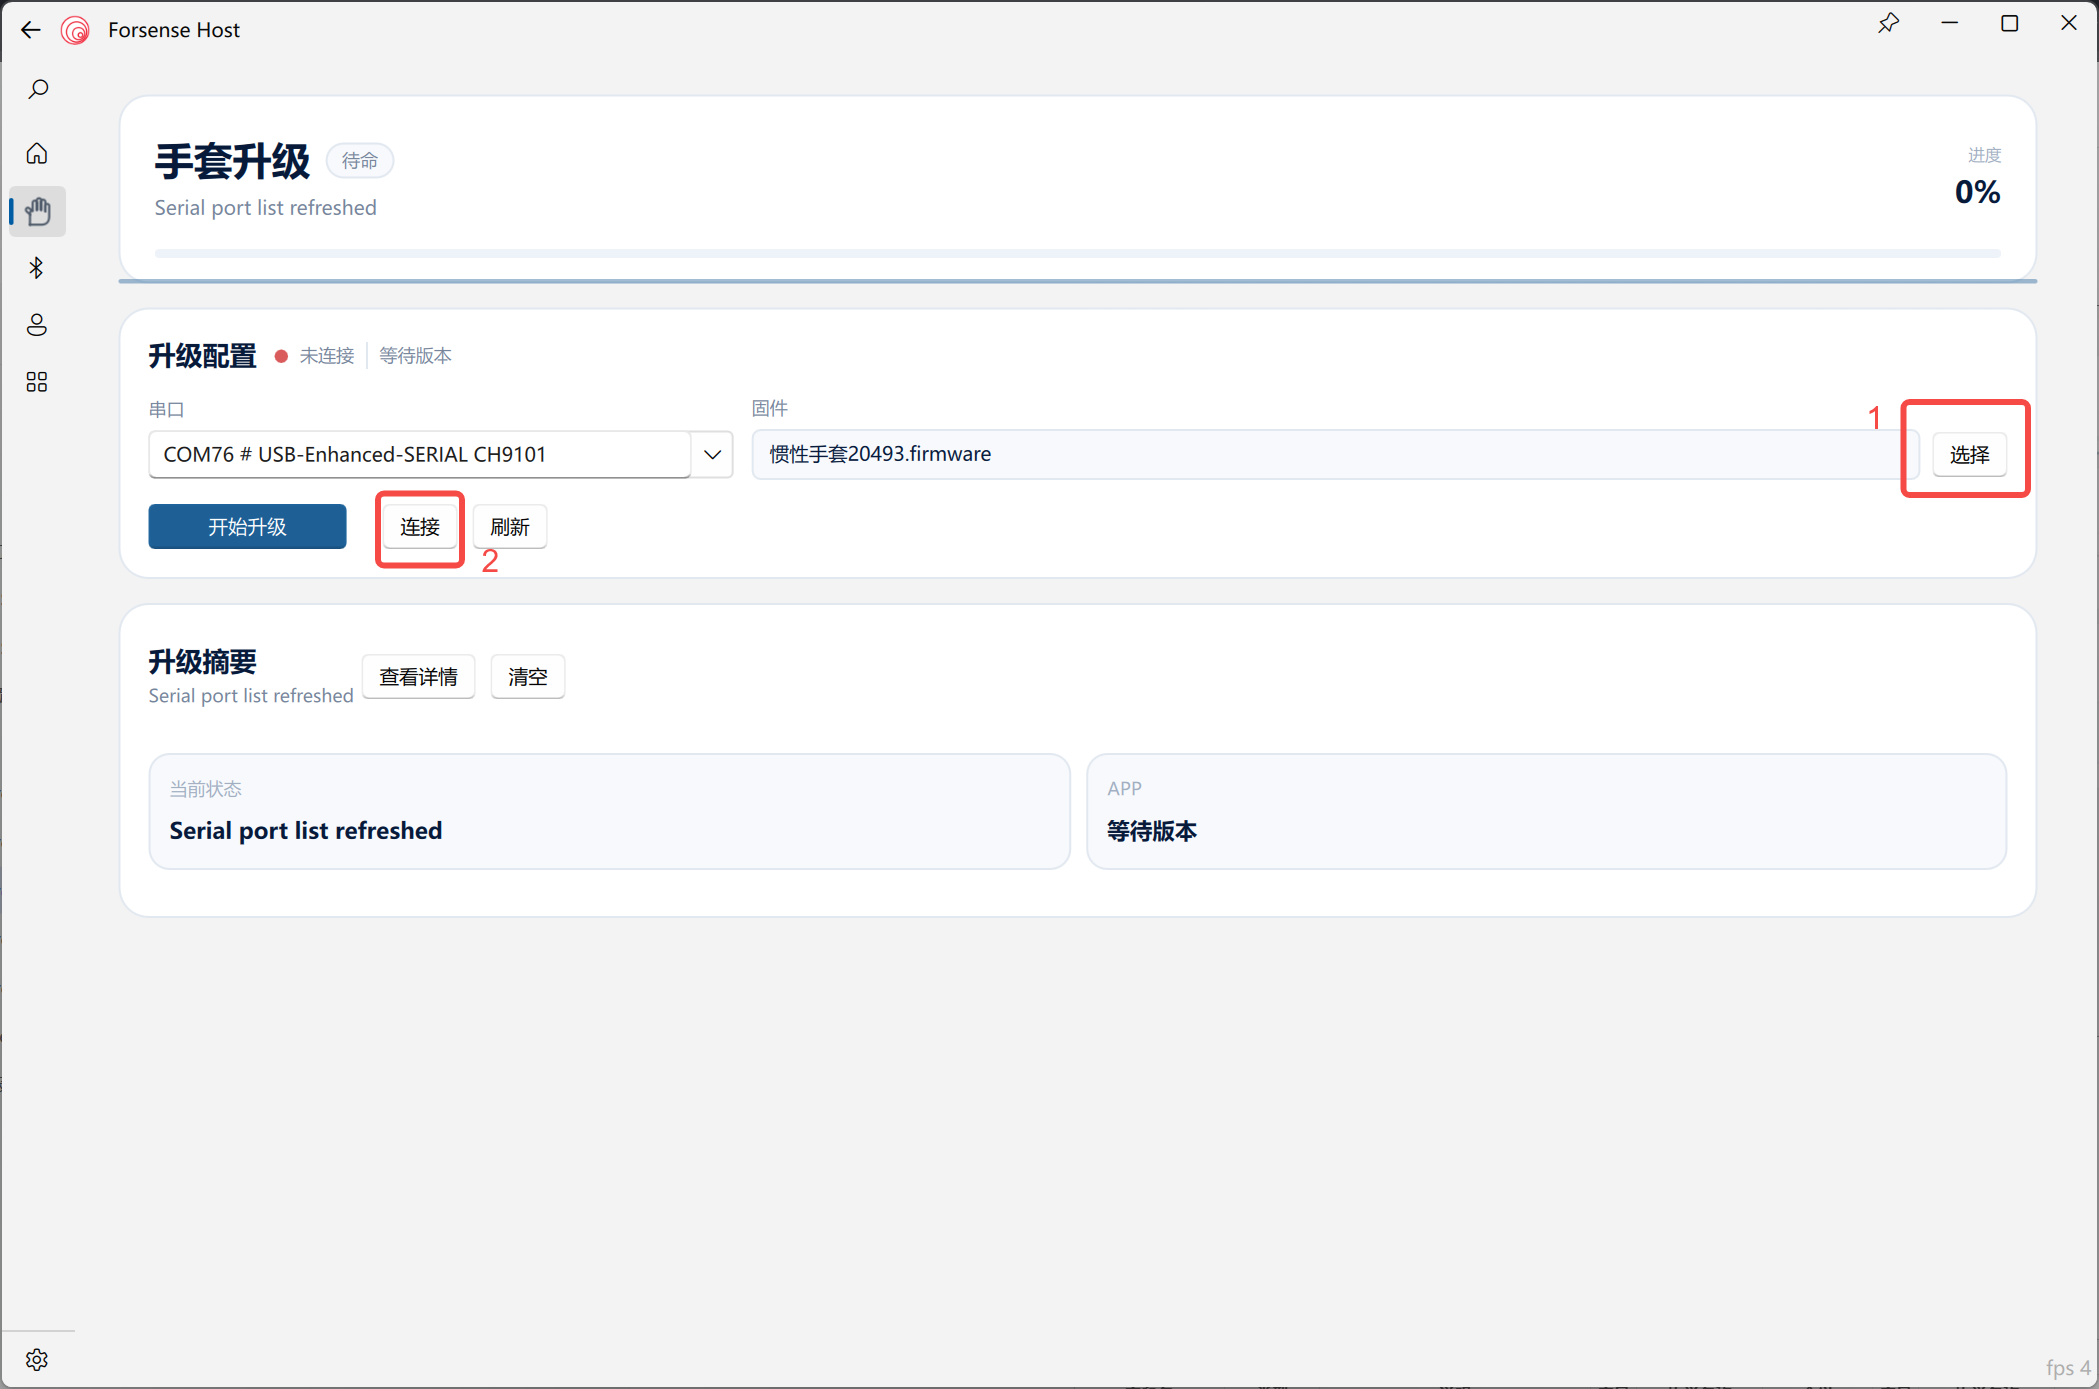
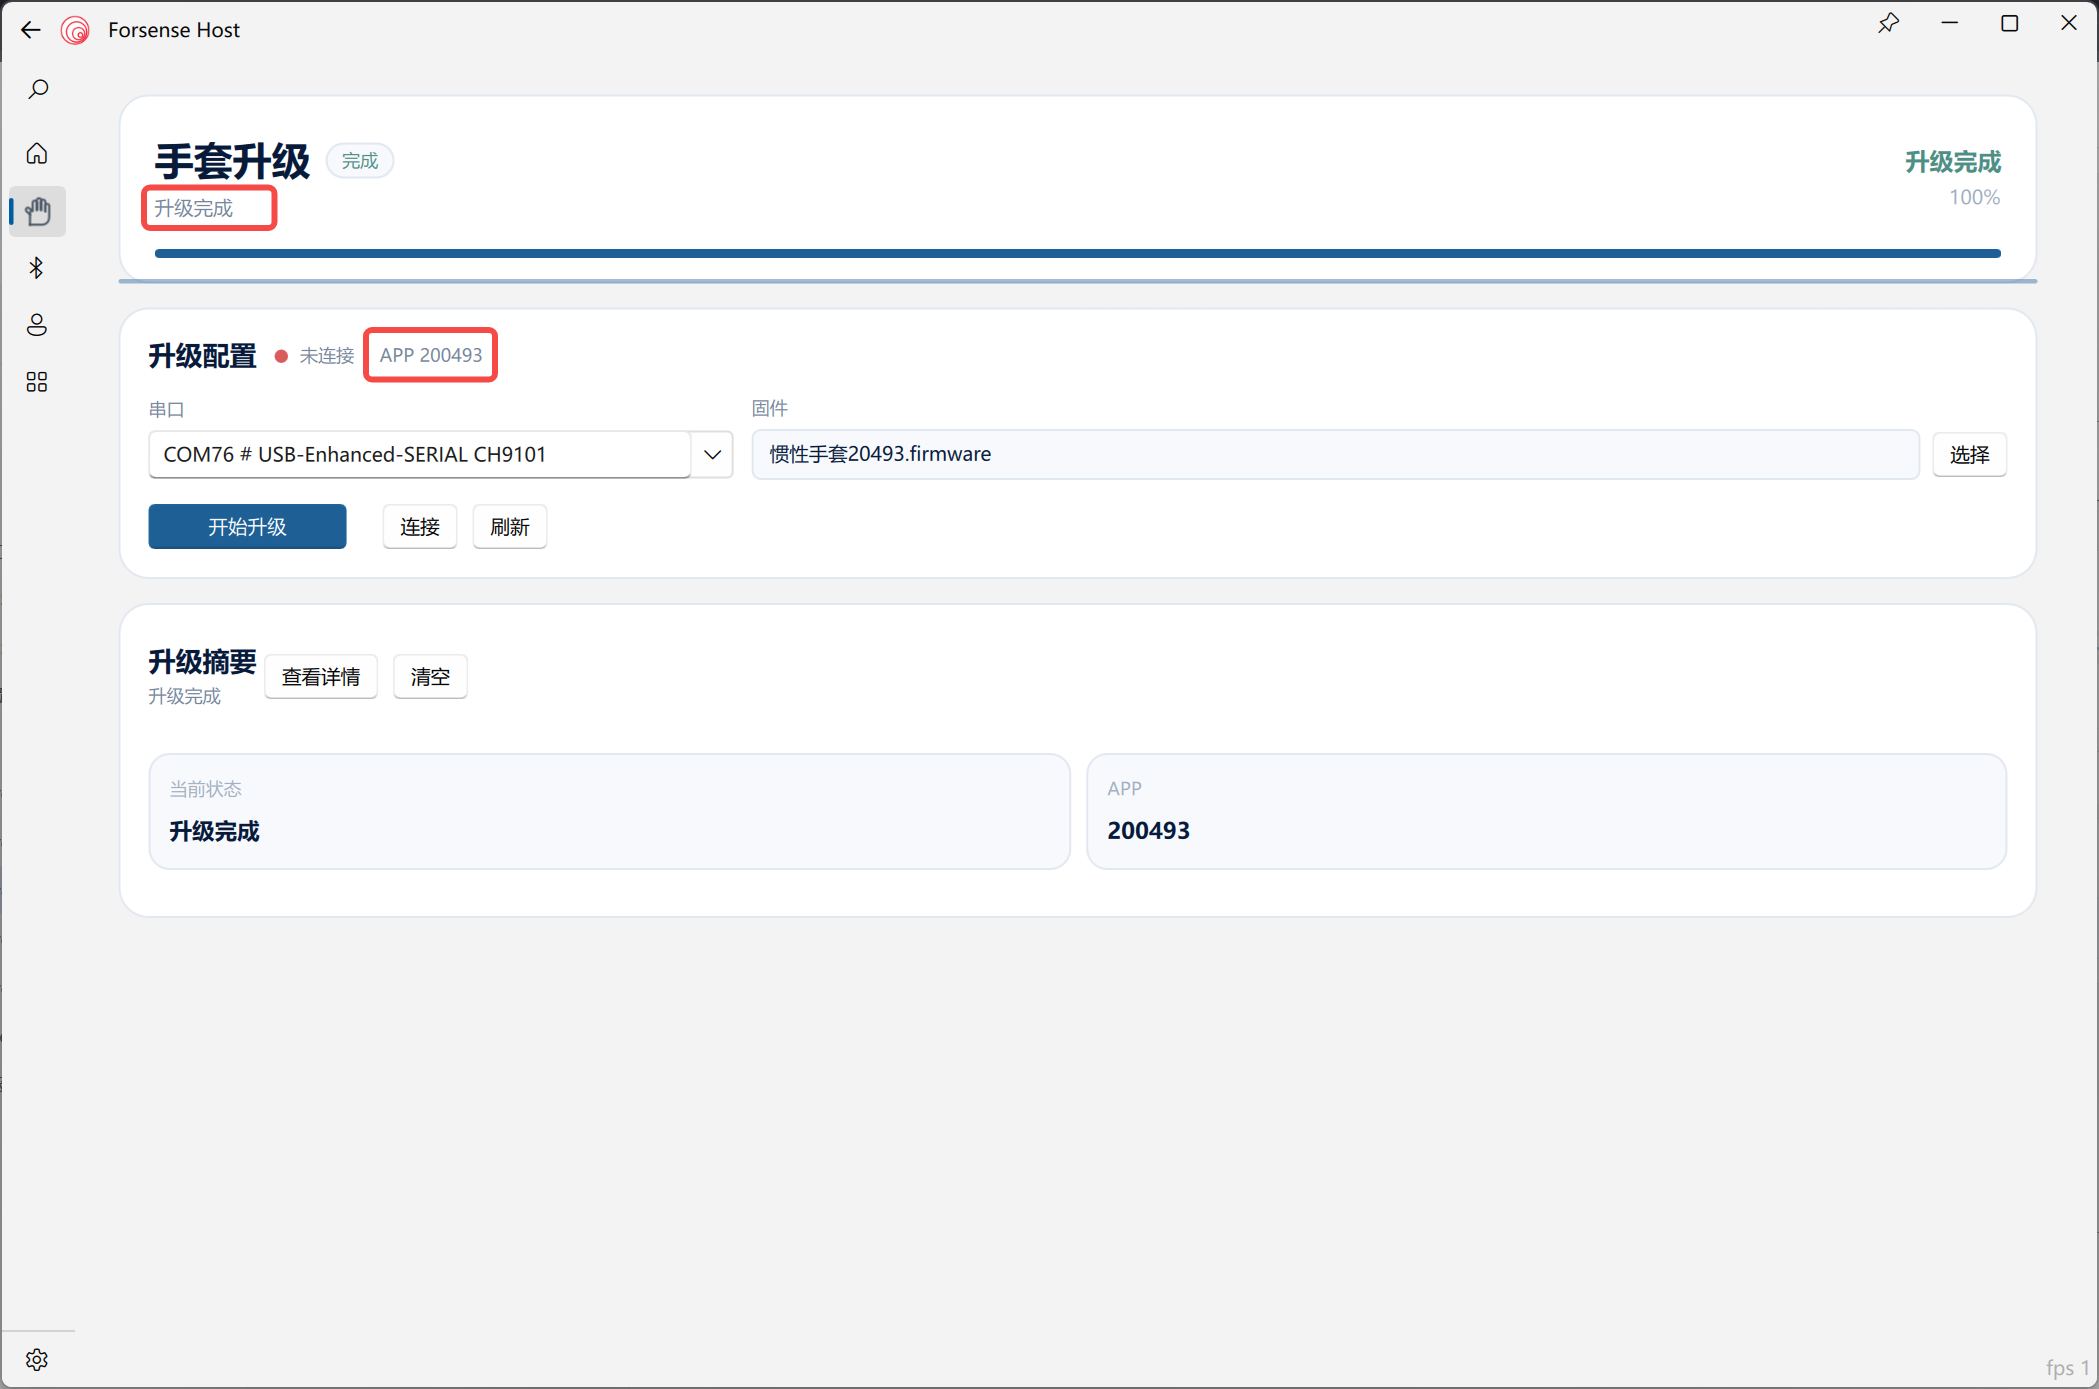
开机开始升级。
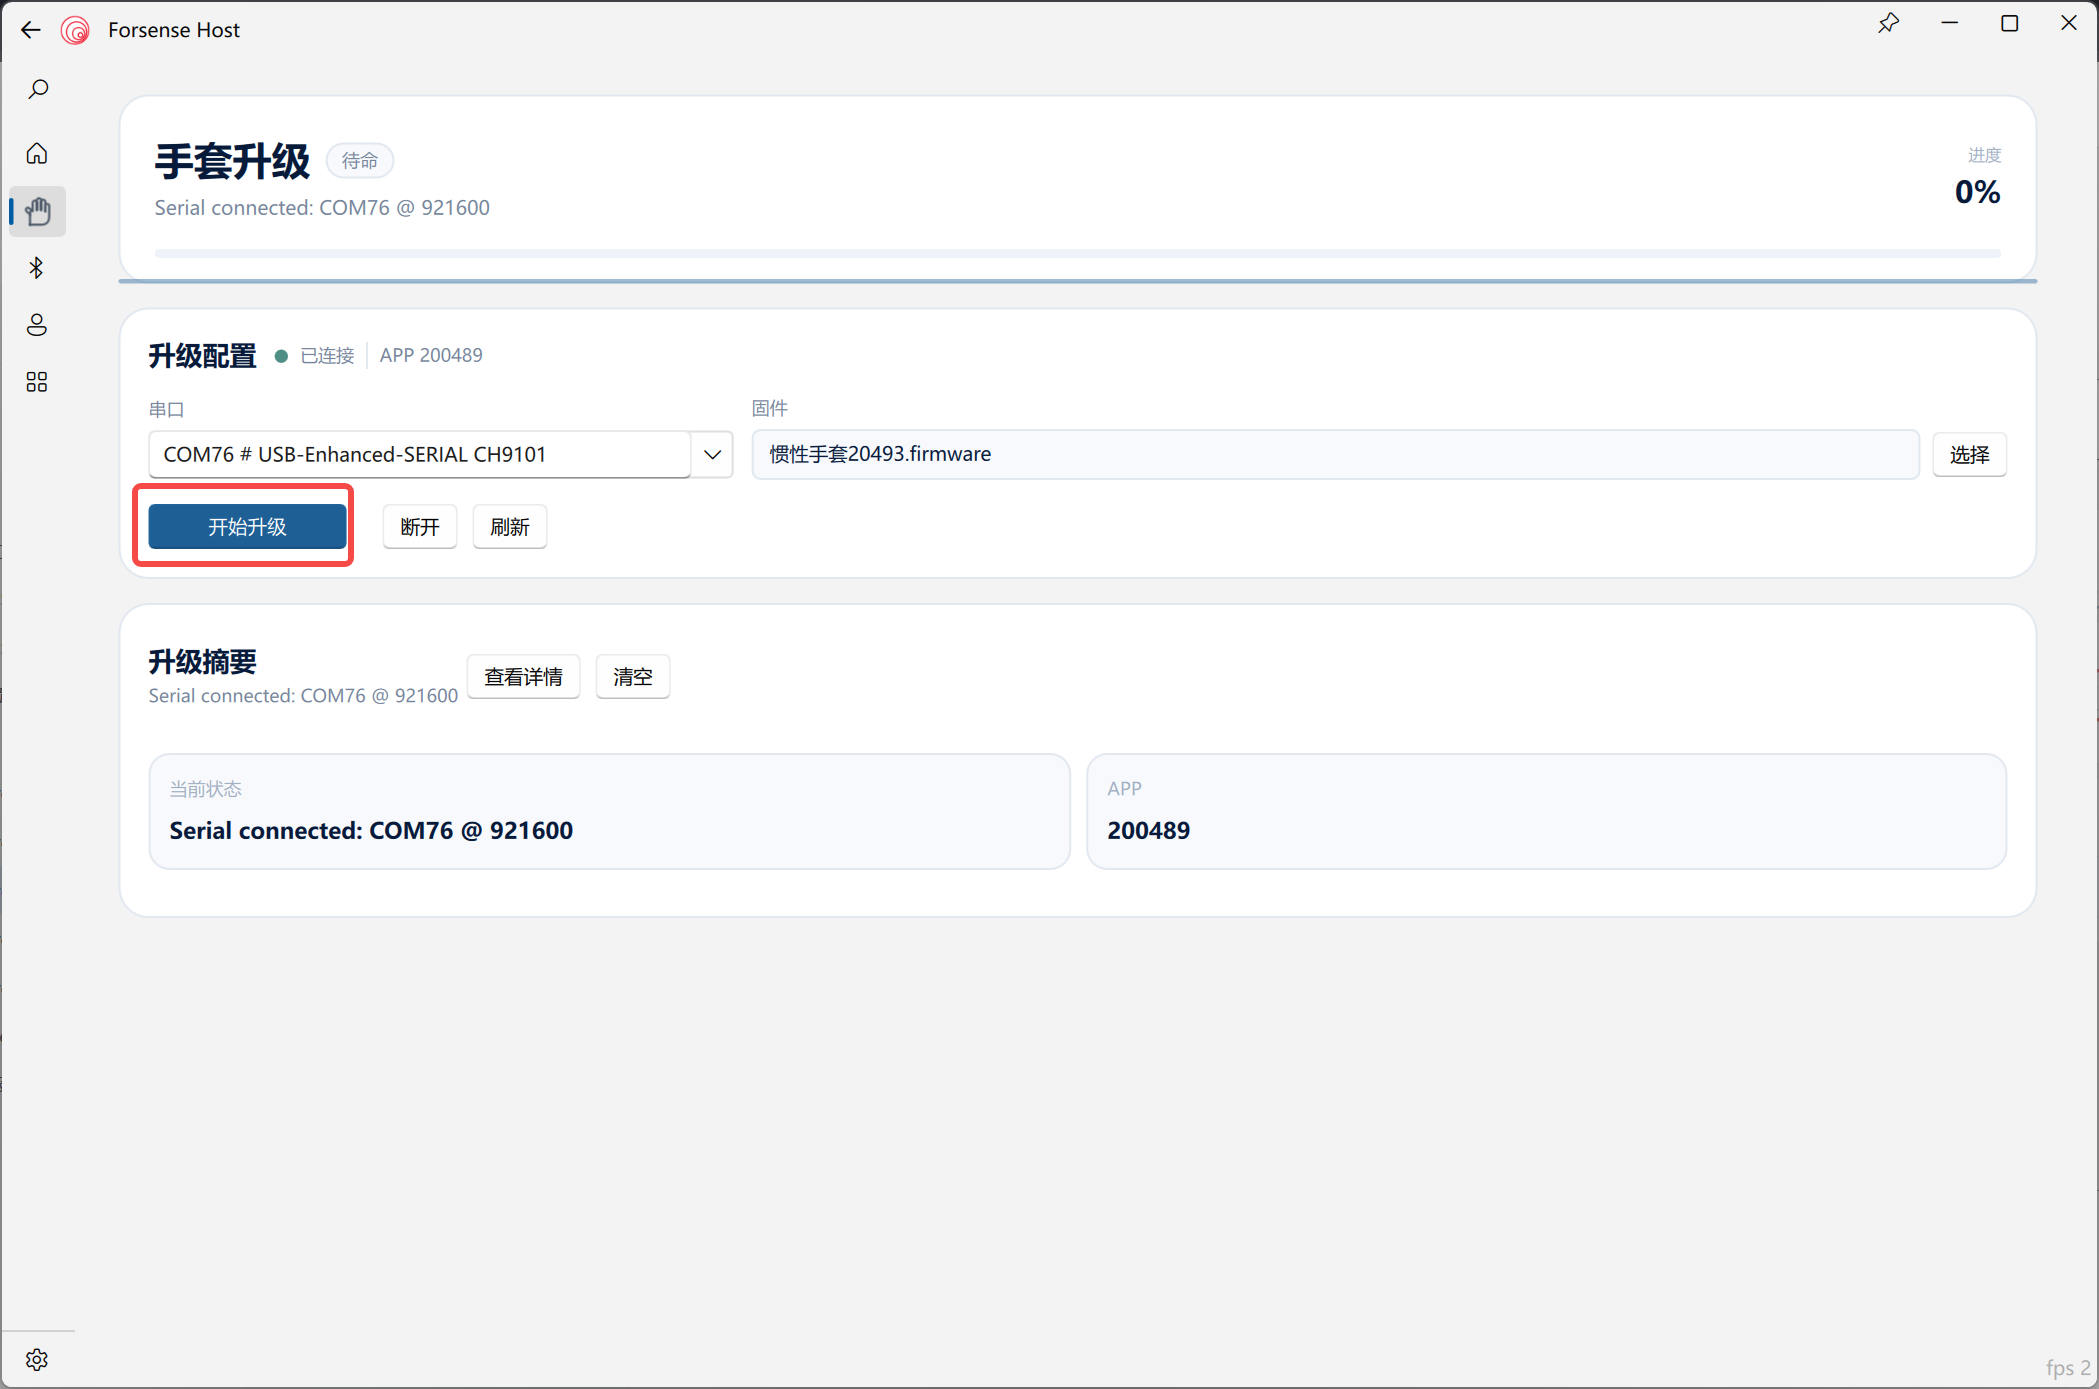
等待升级完成。
4. UDP 协议说明
UDP 端口 15000 用于数据传输,原极提供解码示例代码;UDP 端口 51000 用于推送机器信息。
| 字段名 | 类型 | 说明 |
|---|---|---|
| Header1 | uint8_t | 0x55 |
| Header2 | uint8_t | 0xAA |
| ID | uint16_t | 0x8001 |
| Length | uint16_t | 总长 |
| timestamp | uint64_t | 时间戳 |
| InputDevice | uint8_t | 0: Unknown;1: Glove;2: Handle |
| TeleopModel | uint8_t | 0: Unknown;1: Half;2: Full |
| Calibration State | uint8_t | 0: Unknown;1: Uncalibrated;2: Calibrating;3: Calibrated |
| Takeover State | uint8_t | 0: Unknown;1: Inactive;2: Active;3: Transitioning;4: EmergencyStopped |
| Control Mode | uint8_t | 0: Unknown;1: Absolute;2: Relative |
| Calibration Callback | uint8_t | 0: Unknown;1: UnStop;2: MissData |
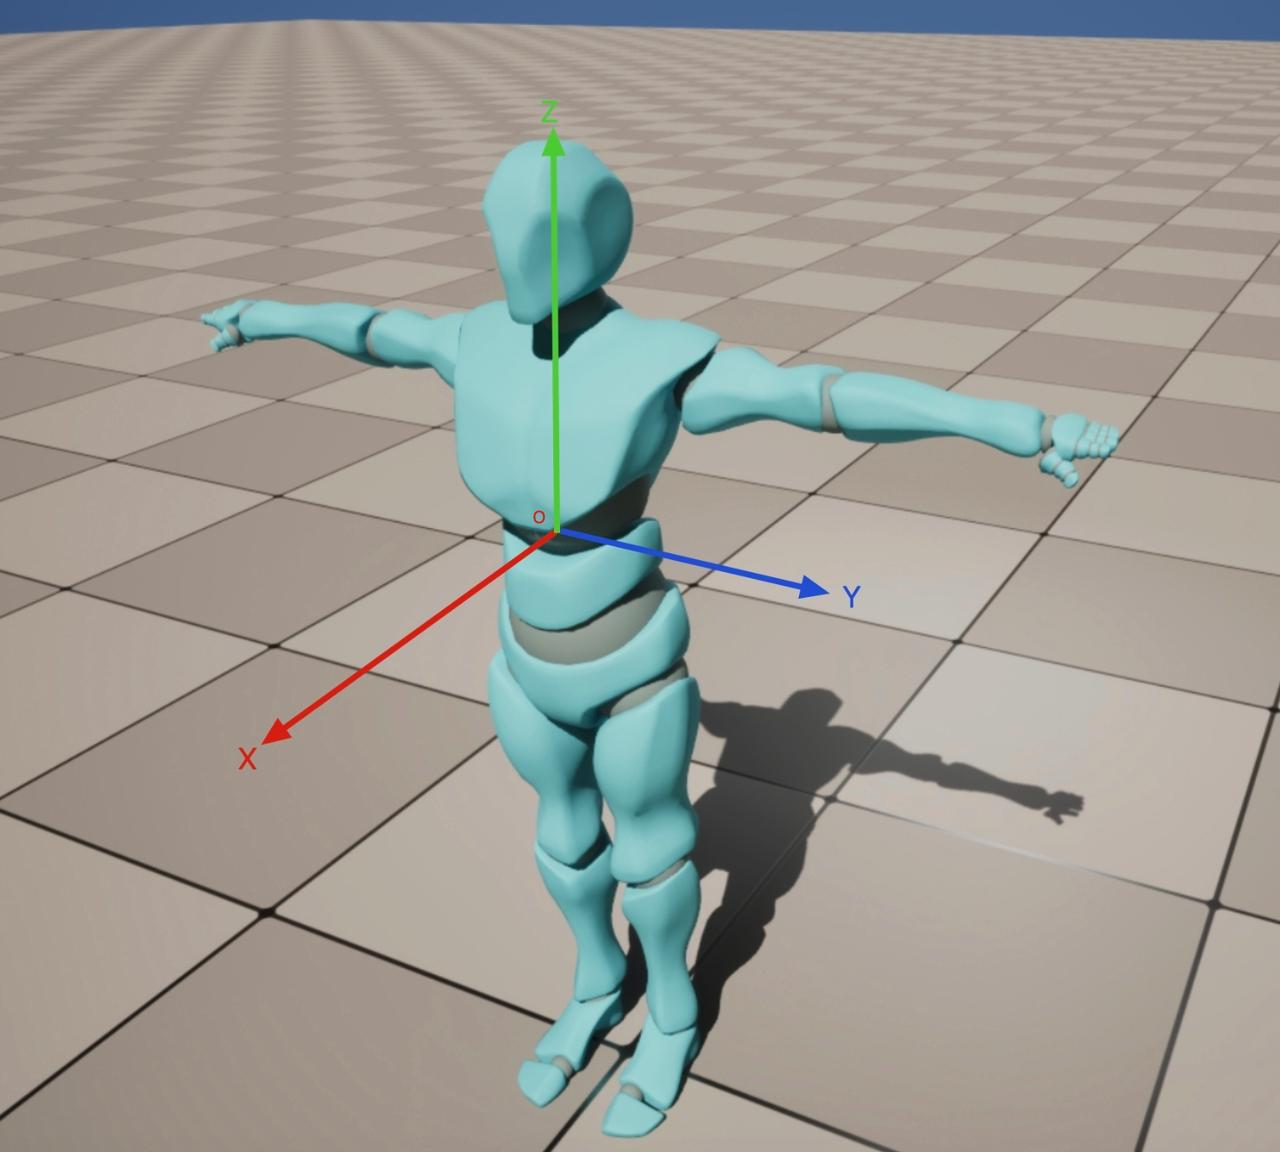
世界坐标系
原点始终位于腰部中心,X、Y、Z 轴的正方向分别指向标定完成人体的前、左、上方向,不随人体转动。
5. 常见问题
为什么实际手部姿态与动捕人体模型不一致?
首先确保手套开机后静置在桌面上 10 秒以扣除零偏,再检查标定动作是否正确。
为什么手套出现标定不通过?
请确保动作标准。第一个和第二个动作需要保持手部静止,第四个动作需要连续快速运动约 10 秒。
为什么人移动后动捕数据频率突然变低?
请注意不要离开安全区。离开安全区后,应用会转入后台运行,可能导致数据输出异常;可以在 PICO 设置中关闭安全区。
为什么标定完成后手臂角度不对,几乎相差 180°?
请检查 PICO 手部 Tracker 的安装方向,务必确保 Tracker 指示灯朝向人体,不要反向佩戴。