规格书
产品简介
原极惯性动捕手套(无线版)是一款面向机器人遥操作、VR 交互与数字人驱动场景的专业级手部数据采集设备。
产品优势
精准且长时间稳定
采用 1 + 8 IMU + 腕部 IMU 传感架构,搭配 6DOF 传感器与人体模型辅助算法,无惧磁场干扰,可稳定采集手势、指节变化与手部姿态,连续使用 40 分钟无明显漂移,满足专业级手部动作捕捉与数据记录需求。
半指贴合设计,兼顾舒适与稳定
半指结构搭配亲肤面料,紧密贴合手部皮肤,在保障佩戴舒适性的同时,大幅提升传感器与手部动作的一致性,让采集的动作数据更稳定、更还原。
全身动作联动,适配多元场景
可搭配原极动捕服实现身体与手部动作同步采集,也可结合 PICO 设备、追踪器及自研 IK 方案,构建覆盖头颈、躯干、四肢与手指精细动作的一体化动捕系统,适配数字人驱动、影视动画、机器人遥操作、VR 交互等多元场景。
极速标定,快速上手
仅需四个简单动作即可完成标定,全程耗时小于 40 秒,大幅降低用户上手门槛,无需复杂操作即可快速投入使用。
高扩展性,灵活适配不同项目
可根据客户需求定制硬件配置、数据接口、动作输出及软件流程,快速适配客户不同场景需求。
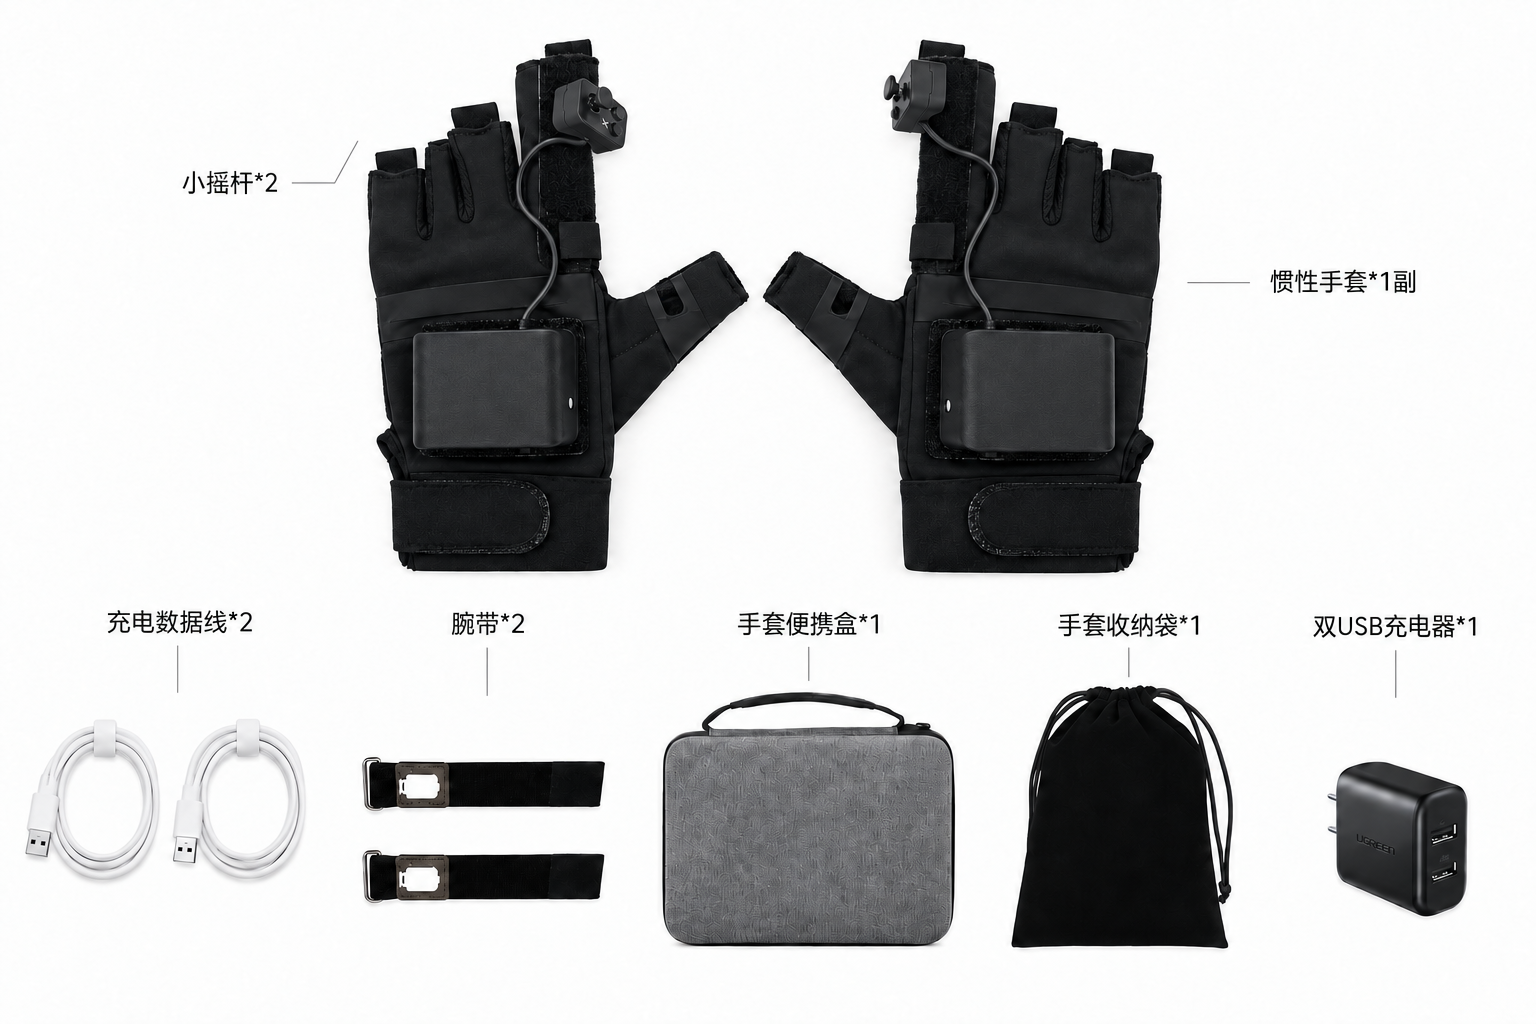
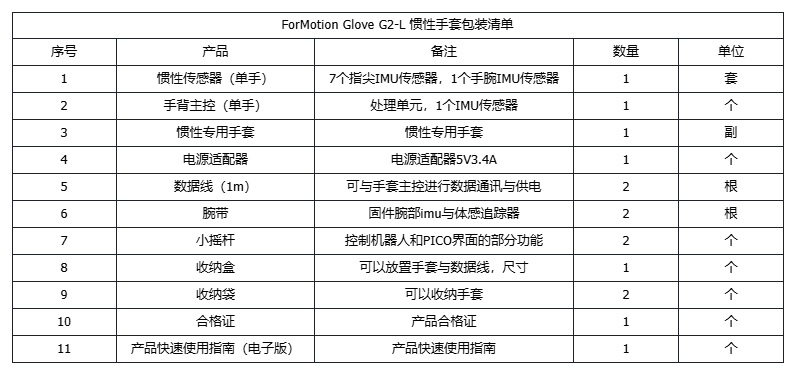
产品清单
核心参数
| 信息类别 | 参数项 | 规格内容 |
|---|---|---|
| 性能参数 | 信号延迟 | ≤20 ms |
| 数据发送频率 | 50 Hz | |
| 传感器配置 | 手指传感器类型 | 6DOF 惯性传感器 |
| 陀螺量程 | ±4000 dps | |
| 加表量程 | ±8 g | |
| 续航与供电 | 电池续航 | 7 小时 |
| 充电时间 | 3.5 小时 | |
| 充电接口 | USB-C | |
| 通信方式 | 无线通信 | 蓝牙 5.1 |
| 无线范围 | 最远 15 米 | |
| 穿戴适配 | 织物尺码 | M、L、XL |
| 产品重量 | 手套(单只) | 90 ± 5 g |
| SDK 支持 | SDK | C++、Python |